Mouvement de rotation d'un corps solide autour d'un axe fixe
Pour 2BAC PC2BAC SVT2BAC SMMis à jour le 15 octobre 2026
Objectifs pédagogiques
Repérer la position d'un point d'un solide en rotation par son abscisse angulaire.
Définir et calculer la vitesse angulaire et l'accélération angulaire.
Savoir calculer le moment d'une force par relative à un axe de rotation.
Comprendre la notion de moment d'inertie.
Énoncer et appliquer la relation fondamentale de la dynamique (RFD) de rotation.
Résoudre des problèmes couplant un mouvement de translation et de rotation.
Compétences visées
Traduire un problème mécanique réel impliquant des rotations en équations différentielles.
Maîtriser les relations cinématiques liant les grandeurs linéaires et angulaires.
Vérifiez vos prérequis
Quelle est la relation entre la vitesse linéaire $v$ et la vitesse angulaire $\omega$ d'un point M en rotation sur un cercle de rayon $R$ ?
La vitesse linéaire est le produit du rayon par la vitesse angulaire :
$$ v = R \cdot \omega $$
Qu'est-ce qu'une base de Frenet ?
C'est une base local $(M, \vec{u}, \vec{n})$ lié au point mobile. $\vec{u}$ est tangent à la trajectoire dans le sens du mouvement, et $\vec{n}$ est normal (perpendiculaire) dirigé vers le centre de courbure.
Énoncez la deuxième loi de Newton pour un mouvement de translation.
Dans un référentiel galiléen, la somme des forces extérieures est égale au produit de la masse par l'accélération :
$$ \sum \vec{F}_{ext} = m \cdot \vec{a}_G $$
Situation de départ
Dans de nombreux ateliers marocains (minoteries traditionnelles ou ateliers de céramique), on utilise des machines tournantes lourdes (meules, tours de potier, volants d'inertie). Lors de la mise en marche, l'artisan ou le moteur doit fournir un effort important (un couple moteur élevé) pour lancer la rotation de la machine. Une fois la vitesse de croisière atteinte, cet effort diminue considérablement. Inversement, pour arrêter une meule lourde rapidement, un simple frottement ne suffit pas toujours.
Quelle relation mathématique lie la cause du mouvement (le moment des forces appliquées) à l'effet produit (la variation de la vitesse angulaire ou accélération angulaire) ? Comment la répartition de la masse autour de l'axe (inertie) influence-t-elle cette mise en mouvement ?
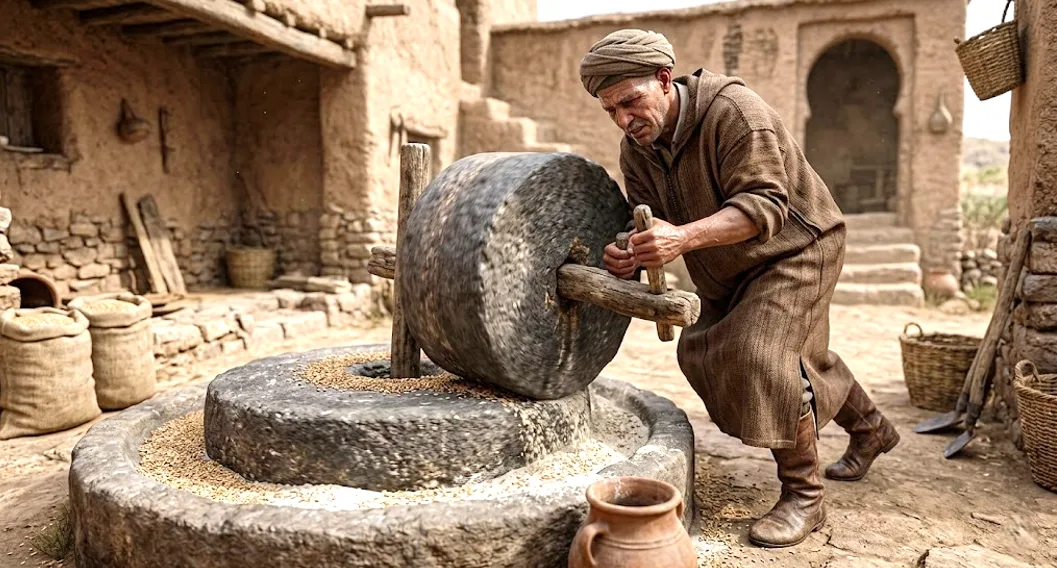
Meule traditionnelle en rotation nécessitant un effort initial important.
1. Cinématique de rotation
Activité expérimentale : Repérage d'un solide en rotation
Activité expérimentale : Repérage d'un solide en rotation
On fait tourner un disque autour d'un axe central fixe $(\Delta)$. Un point M placé sur la périphérie du disque décrit une trajectoire circulaire de rayon R. À l'aide d'un capteur optique, on enregistre l'angle parcouru par le point M au cours du temps.
Questions :
1 Comment peut-on repérer la position exacte du point M à un instant $t$ ? 2 Les différents points du disque ont-ils la même vitesse linéaire ? Ont-ils la même vitesse angulaire ?
Voir les réponses de l'activité1 On peut repérer M soit par la distance parcourue sur l'arc de cercle (abscisse curviligne $s$), soit par l'angle balayé par rapport à un axe de référence (abscisse angulaire $\theta$). 2 Non, la vitesse linéaire $v$ dépend du rayon ($v = R\cdot\omega$). Un point au bord va plus vite qu'un point près du centre. Cependant, tous les points du solide balaient le même angle pendant la même durée, ils ont donc la même vitesse angulaire $\omega$.
Abscisse angulaire et curviligne
La position d'un point M d'un corps solide en rotation autour d'un axe fixe est repérée à un instant $t$ par :
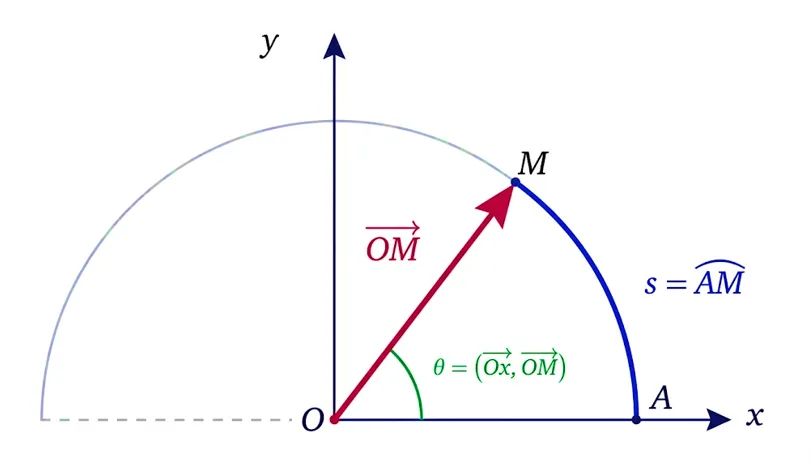
L'abscisse angulaire $\theta$ : angle orienté entre un axe de référence $(Ox)$ et le rayon vecteur $\overrightarrow{OM}$. Son unité est le radian (rad).
L'abscisse curviligne $s$ : longueur de l'arc de cercle parcouru depuis l'origine. Son unité est le mètre (m).
La relation fondamentale liant ces deux grandeurs est :
$$ s(t) = R \cdot \theta(t) $$
Repérage d'un point M en mouvement circulaire de rayon R.
Vitesse et accélération angulaire
La vitesse angulaire $\dot{\theta}$ (ou $\omega$) est la dérivée de l'abscisse angulaire par rapport au temps. Elle s'exprime en rad/s.
$$ \dot{\theta} = \frac{d\theta}{dt} \quad \text{et on a} \quad v = R \cdot \dot{\theta} $$
L'accélération angulaire $\ddot{\theta}$ est la dérivée de la vitesse angulaire par rapport au temps. Elle s'exprime en rad/s².
Démonstration de l'accélération dans la base de Frenet
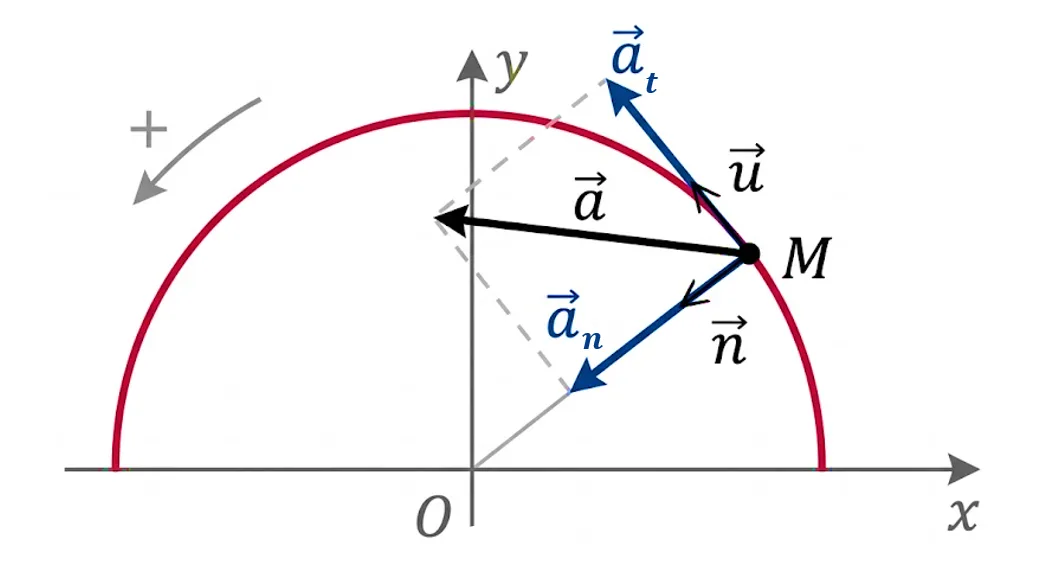
Pour un mouvement circulaire, on utilise souvent le repère de Frenet $(M, \vec{u}, \vec{n})$. Le vecteur vitesse est toujours tangent à la trajectoire : $\vec{v} = v \cdot \vec{u}$.
Le vecteur accélération est la dérivée du vecteur vitesse :
La base de Frenet $(\vec{u}, \vec{n})$ permet de décomposer l'accélération linéaire du point M.
Équations horaires du mouvement
a. Mouvement de rotation uniforme :
Le mouvement est uniforme si la vitesse angulaire est constante. L'accélération angulaire est donc nulle ($\ddot{\theta} = 0$).
$$ \dot{\theta}(t) = \omega = Constante $$
$$ \theta(t) = \omega \cdot t + \theta_0 $$
b. Mouvement de rotation uniformément varié :
Le mouvement est uniformément varié si l'accélération angulaire est constante et non nulle ($\ddot{\theta} = Constante \neq 0$). Par intégrations successives, on obtient :
$$ \dot{\theta}(t) = \ddot{\theta} \cdot t + \dot{\theta}_0 $$
L'effet de rotation produit par une force dépend non seulement de son intensité, mais aussi du point où elle est appliquée. C'est ce que traduit la notion de Moment.
Le moment d'une force $\vec{F}$ par rapport à un axe de rotation fixe $(\Delta)$ est donné par :
$$ M_\Delta(\vec{F}) = \pm F \cdot d $$
Où :
$F$ est l'intensité de la force en Newton (N).
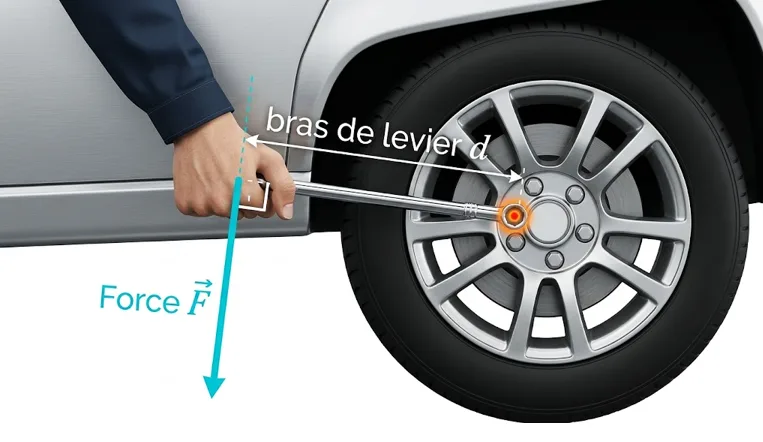
$d$ est le bras de levier (distance orthogonale entre la ligne d'action de la force et l'axe $\Delta$) en mètre (m).
Le signe $\pm$ dépend du sens de rotation induit par la force (positif si elle tend à faire tourner le solide dans le sens positif choisi arbitrairement, négatif sinon).
L'unité du moment est le Newton-mètre (N·m).
Illustration du bras de levier et du moment d'une force.
Cas d'annulation : Le moment d'une force est rigoureusement nul si la ligne d'action de la force est parallèle à l'axe de rotation ou si elle coupe l'axe de rotation (car dans ce cas, le bras de levier $d = 0$).
Le Moment d'inertie
Le Moment d'inertie
Si la masse représente la résistance d'un corps à être mis en translation, le moment d'inertie $J_\Delta$ représente la résistance d'un solide à être mis en rotation autour d'un axe précis.
Pour un ensemble de masses ponctuelles $m_i$ distantes de $r_i$ de l'axe, il est défini par :
$$ J_\Delta = \sum m_i \cdot r_i^2 $$
Son unité est le Kilogramme mètre carré (kg·m²).
Le moment d'inertie dépend de la masse totale du solide, mais surtout de la façon dont cette masse est répartie autour de l'axe. Plus la masse est éloignée de l'axe, plus le moment d'inertie est grand, et plus il est difficile de lancer ou d'arrêter la rotation (c'est le principe du volant d'inertie).
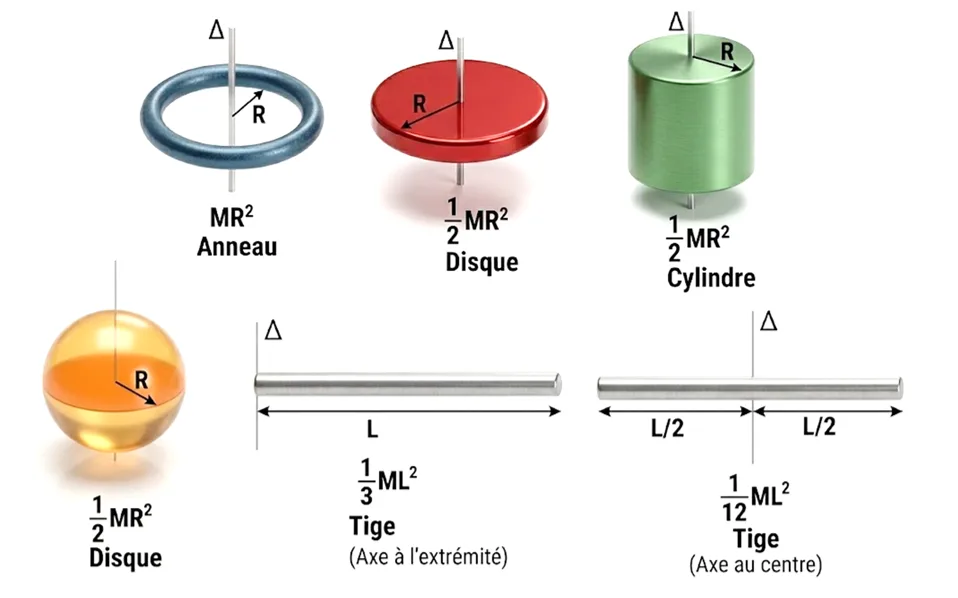
Moments d'inertie de quelques solides usuels .
Testez-vous
3. La relation fondamentale de la dynamique de rotation
La relation fondamentale de la dynamique de rotation
Dans un référentiel galiléen, la somme algébrique des moments des forces extérieures exercées sur un solide en rotation autour d'un axe fixe $(\Delta)$, est égale au produit de son moment d'inertie $J_\Delta$ par son accélération angulaire $\ddot{\theta}$.
Cette relation est l'équivalent parfait de la deuxième loi de Newton ($\sum \vec{F} = m \cdot \vec{a}$) pour la translation. La force est remplacée par le Moment, la masse par le Moment d'inertie, et l'accélération linéaire par l'accélération angulaire.
Cas particulier : Le solide en équilibre
Si le solide est en équilibre statique (immobile) ou s'il tourne à vitesse angulaire constante, son accélération angulaire est nulle : $\ddot{\theta} = 0$.
La RFD se simplifie alors et devient le Théorème des moments :
$$ \sum M_\Delta(\vec{F}_{ext}) = 0 $$
Étapes pour appliquer la relation fondamentale de la dynamique (RFD) :
1- Préciser le système à étudier.
2- Faire le bilan de toutes les forces qui agissent sur le point matériel étudié (ou le centre d’inertie de l’objet étudié).
2.1. Forces de contact
2.2. Forces à distance
Exemples : le poids $\vec{P}$ et $\vec{R}$ la réaction de l’axe ($\Delta$).
3- Faire un schéma précis et suffisamment grand pour pouvoir y représenter (tant que c’est possible) toutes les forces dont les caractéristiques sont bien connues.
4- Choisir un sens positif de rotation (Souvent identique au sens de mouvement). Déterminer l’expression du Moment de chacune des forces du bilan.
5- Appliquer la RFD.
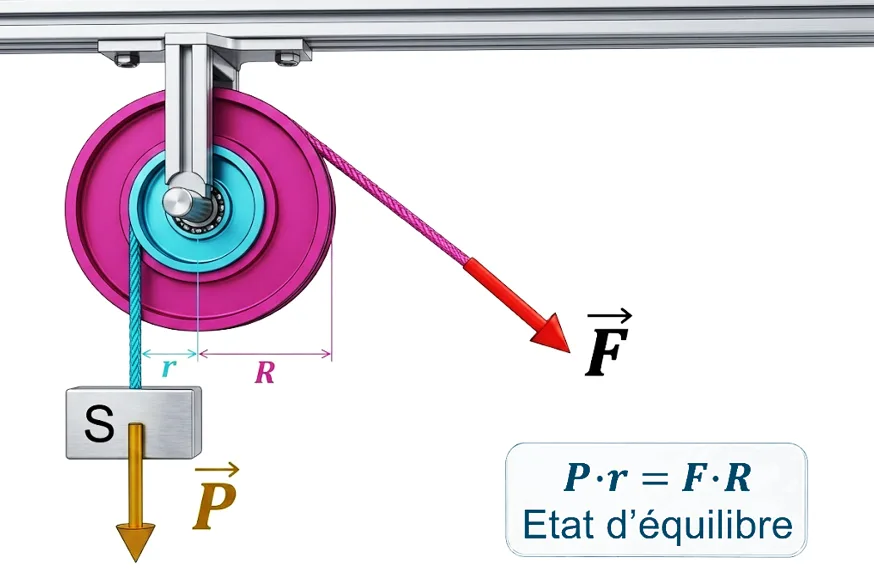
Une poulie à double gorge en équilibre : les moments des forces motrices et résistantes se compensent exactement.
Testez-vous
L'essentiel
Cinématique : - Abscisse curviligne $s = R \cdot \theta$.
- Vitesse : $v = R \cdot \dot{\theta}$.
- Accélération tangentielle $a_t = R \cdot \ddot{\theta}$ et normale $a_n = \frac{v^2}{R} = R \cdot \dot{\theta}^2$.
Moment d'une force : $M_\Delta(\vec{F}) = \pm F \cdot d$. Représente la capacité de la force à faire tourner le solide.
Moment d'inertie ($J_\Delta$) : Résistance du solide à la rotation, dépend de la masse et de sa répartition par rapport à l'axe.
RFD de rotation : $\sum M_\Delta(\vec{F}_{ext}) = J_\Delta \cdot \ddot{\theta}$. Si $\ddot{\theta} = 0$, le solide est en équilibre ou en rotation uniforme.
4. Applications dans la vie réelle
La mécanique de rotation est au cœur de toutes les machines tournantes :
L'industrie automobile : Le volant d'inertie du moteur d'une voiture emmagasine l'énergie cinétique de rotation lors des explosions dans les cylindres, et la restitue pour maintenir une rotation fluide du vilebrequin entre deux cycles.
Les grues et les treuils : L'utilisation de poulies et de tambours permet de transformer un mouvement de rotation (du moteur) en un mouvement de translation verticale pour soulever des charges gigantesques, en jouant sur les bras de levier.
Les manèges (fête foraine) : Les calculs des moments d'inertie sont critiques pour dimensionner les puissants moteurs nécessaires pour lancer et freiner en toute sécurité d'énormes structures métalliques remplies de passagers.
5. Exercices corrigés
Exercice 1 : accélération d'un disque
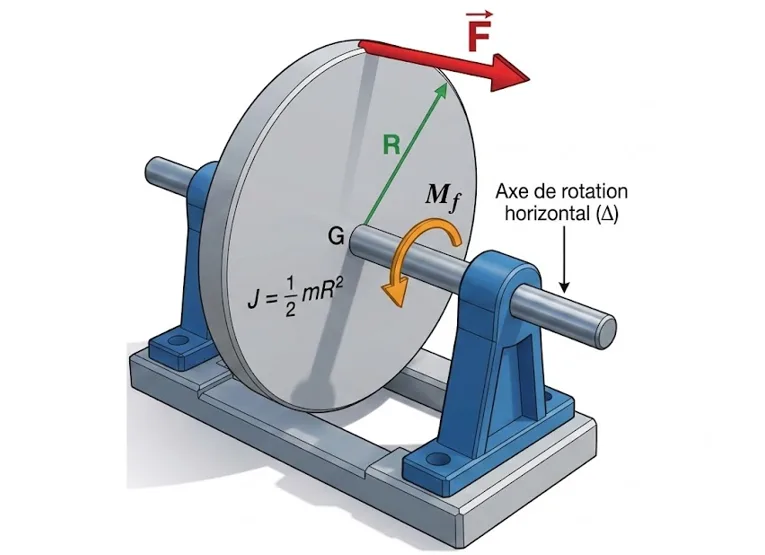
Un disque homogène (D) de rayon $R = 20 \text{ cm}$ et de moment d'inertie $J_\Delta = 0,5 \text{ kg.m}^2$ est initialement au repos. On lui applique une force motrice tangentielle $F = 10 \text{ N}$ constante sur sa périphérie. Le disque est soumis à un couple de frottement constant $M_f = -0,5 \text{ N.m}$. L'axe de rotation est horizontal et passe par le centre de gravité du disque.
Disque soumis à une force tangentielle et à un couple de frottement.
Questions :
1 Faire le bilan des moments des forces appliquées sur le disque.
2 Appliquer la Relation Fondamentale de la Dynamique (RFD) et déterminer l'accélération angulaire $\ddot{\theta}$ du disque.
3 Déduire la nature du mouvement du disque.
4 Déterminer l'équation horaire de la vitesse angulaire $\dot{\theta}(t)$ et calculer sa valeur à l'instant $t = 2 \text{ s}$.
Voir la solution 1
1 Les forces appliquées au disque sont :
- Son Poids $\vec{P}$ et la réaction de l'axe $\vec{R}$. Leurs lignes d'action coupent l'axe $\Delta$, donc $M_\Delta(\vec{P}) = 0$ et $M_\Delta(\vec{R}) = 0$.
- La force motrice $\vec{F}$. Elle est tangentielle, son bras de levier est exactement le rayon $R$. Donc $M_\Delta(\vec{F}) = +F \cdot R$ (en supposant le sens positif dans le sens de $\vec{F}$).
- Le couple de frottement mécanique $M_f = -0,5 \text{ N.m}$.
3 L'accélération angulaire $\ddot{\theta} = 3 \text{ rad/s}^2$ est constante et positive. Le mouvement de rotation du disque est donc uniformément accéléré.
4 Puisque le mouvement est uniformément accéléré, la primitive de l'accélération gives la vitesse angulaire :
$\dot{\theta}(t) = \ddot{\theta} \cdot t + \dot{\theta}_0$.
Le disque part au repos, donc $\dot{\theta}_0 = 0$. L'équation est $\dot{\theta}(t) = 3 \cdot t$.
À $t = 2 \text{ s}$, la vitesse est $\dot{\theta}(2) = 3 \times 2 = 6 \text{ rad/s}$.
Exercice 2 : couplage translation - rotation
Un système mécanique est composé de :
- Un corps solide (S) de masse $m = 2 \text{ kg}$, glissant avec frottement sur un plan incliné d'un angle $\alpha = 30^\circ$ par rapport à l'horizontale. La force de frottement $f$ est supposée constante de valeur $f = 1,8 \text{ N}$.
- Une poulie homogène de rayon $r = 10 \text{ cm}$ et de moment d'inertie $J_\Delta = 0,01 \text{ kg.m}^2$.
- Un fil inextensible et de masse négligeable, enroulé sur la poulie et attaché au solide (S). Le fil ne glisse pas sur la poulie.
On libère le système sans vitesse initiale. Le solide (S) descend le long du plan incliné, entraînant la rotation de la poulie.
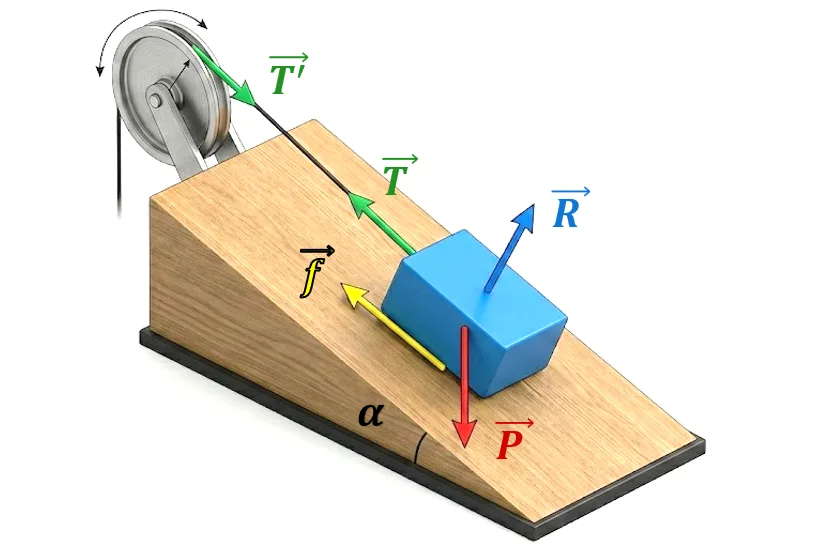
Système couplé : Translation du solide (S) et Rotation de la poulie.
Questions :
1 En appliquant la deuxième loi de Newton au solide (S), établir une première équation liant la tension du fil $T$ et l'accélération linéaire $a$ du solide.
2 En appliquant la RFD à la poulie, établir une deuxième équation liant la tension $T'$, le moment d'inertie $J_\Delta$ et l'accélération angulaire $\ddot{\theta}$.
3 Rappeler la relation cinématique liant $a$ et $\ddot{\theta}$ (le fil ne glissant pas). Démontrer alors que l'accélération linéaire du solide s'écrit :
$a = \frac{m \cdot g \cdot \sin(\alpha) - f}{m + \frac{J_\Delta}{r^2}}$
4 Calculer la valeur de l'accélération $a$ (on donne $g = 10 \text{ m/s}^2$).
Voir la solution 2
Attention.
Dans les systèmes couplés, le fil idéal (fil inextensible de masse négligeable) transmet intégralement les forces : la tension $T$ exercée sur le solide a la même intensité que la tension $T'$ exercée sur la périphérie de la poulie ($T = T'$).
1Système 1 : Le solide (S) en translation.
Forces : Le Poids $\vec{P}$, la réaction du plan $\vec{R}$ (inclinée à cause du frottement $\vec{f}$), et la tension du fil $\vec{T}$.
2ème loi de Newton : $\vec{P} + \vec{R} + \vec{T} = m \cdot \vec{a}$.
Projection sur l'axe $(Ox)$ orienté vers le bas du plan incliné :
$P_x - f - T = m \cdot a$
L'équation 1 est : $m \cdot g \cdot \sin(\alpha) - f - T = m \cdot a$.
2Système 2 : La poulie en rotation.
Forces : Son poids et la réaction de l'axe (moments nuls), et la tension du fil $\vec{T}'$ appliquée à la périphérie (bras de levier $r$).
RFD : $\sum M_\Delta = J_\Delta \cdot \ddot{\theta}$.
Le fil entraîne la poulie, le moment de $T'$ est positif : $M_\Delta(\vec{T}') = T' \cdot r$.
L'équation 2 est : $T' \cdot r = J_\Delta \cdot \ddot{\theta}$.
3Couplage et Démonstration détaillée.
Le fil ne glisse pas et est inextensible, donc l'accélération linéaire du point de contact sur la poulie est égale à l'accélération du solide : $a = a_t = r \cdot \ddot{\theta}$.
On en déduit que $\ddot{\theta} = \frac{a}{r}$.
De plus, les tensions ont la même intensité : $T = T'$.
Reprenons l'équation 2 : $T \cdot r = J_\Delta \left(\frac{a}{r}\right)$. On tire $T = J_\Delta \frac{a}{r^2}$.
Substituons cette expression de $T$ dans l'équation 1 :
$m \cdot g \cdot \sin(\alpha) - f - \left(J_\Delta \frac{a}{r^2}\right) = m \cdot a$
Regroupons les termes en $a$ :
$m \cdot g \cdot \sin(\alpha) - f = m \cdot a + J_\Delta \frac{a}{r^2} = a \left(m + \frac{J_\Delta}{r^2}\right)$.
On isole finalement $a$ :