Pour 2BAC PC2BAC SVT2BAC SMMis à jour le 15 octobre 2026
Objectifs pédagogiques
Reconnaître les différents types d'oscillateurs mécaniques (élastique, torsion, pesant, simple).
Établir en détail l'équation différentielle du mouvement pour chaque oscillateur.
Déterminer l'expression de la période propre des oscillations par une démonstration rigoureuse.
Comprendre les différents régimes d'amortissement.
Expliquer le phénomène de résonance mécanique.
Compétences visées
Savoir exploiter la deuxième loi de Newton pour les mouvements de translation et de rotation.
Résoudre des équations différentielles linéaires du second ordre.
Vérifiez vos prérequis
Énoncez la deuxième loi de Newton pour un mouvement de translation.
La somme vectorielle des forces extérieures est égale au produit de la masse par l'accélération du centre d'inertie :
$$ \sum \overrightarrow{F}_{ext} = m \cdot \overrightarrow{a}_G $$
Énoncez la relation fondamentale de la dynamique pour la rotation.
La somme algébrique des moments des forces extérieures par rapport à un axe fixe $(\Delta)$ est égale au produit du moment d'inertie $J_{\Delta}$ par l'accélération angulaire $\ddot{\theta}$ :
Quelle est la dérivée seconde par rapport au temps de la fonction $x(t) = X_m \cos(\omega t + \varphi)$ ?
La dérivée première est $\dot{x}(t) = -X_m \omega \sin(\omega t + \varphi)$.
La dérivée seconde est $\ddot{x}(t) = -X_m \omega^2 \cos(\omega t + \varphi) = -\omega^2 \cdot x(t)$.
Situation de départ
Situation de départ
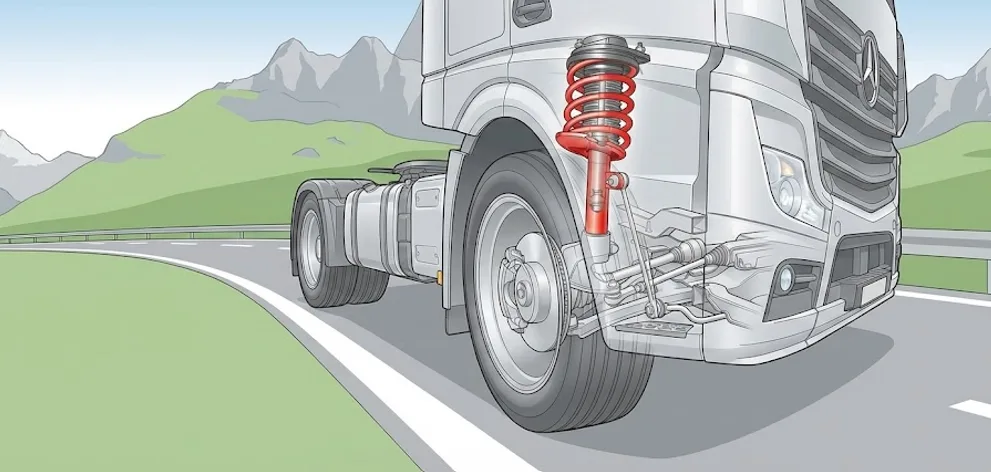
Sur une route nationale secondaire traversant une zone montagneuse, un camion de transport de marchandises roule sur une piste comportant des ondulations régulières. Le conducteur remarque un phénomène inquiétant : lorsque le camion atteint une vitesse bien précise (par exemple 30 km/h), le véhicule se met à vibrer violemment, menaçant la stabilité du chargement. Étonnamment, ces secousses diminuent s'il accélère ou s'il ralentit. En même temps, un chapelet suspendu au rétroviseur oscille doucement à sa propre cadence.
Problème : Quelle est l'origine physique de ces vibrations violentes à une vitesse spécifique ? Comment expliquer les comportements différents des suspensions du camion (Ressorts) et de l'objet suspendu (Pendule) ?
Les suspensions d'un véhicule et un pendule sont des exemples classiques d'oscillateurs mécaniques.
1. Présentation et amortissement
Définition d'un oscillateur mécanique
Un oscillateur mécanique est un système qui effectue un mouvement de va-et-vient de part et d'autre de sa position d'équilibre stable.
Il est caractérisé par :
La position d'équilibre stable : C'est la position où le système tend à revenir lorsqu'on l'en écarte.
L'amplitude : C'est la valeur maximale positive (élongation ou angle) atteinte par le système ($X_m$ ou $\theta_m$).
La période propre ($T_0$) : C'est la durée (en secondes) d'une oscillation complète lorsqu'il n'y a pas de frottements.
L'amortissement des oscillations
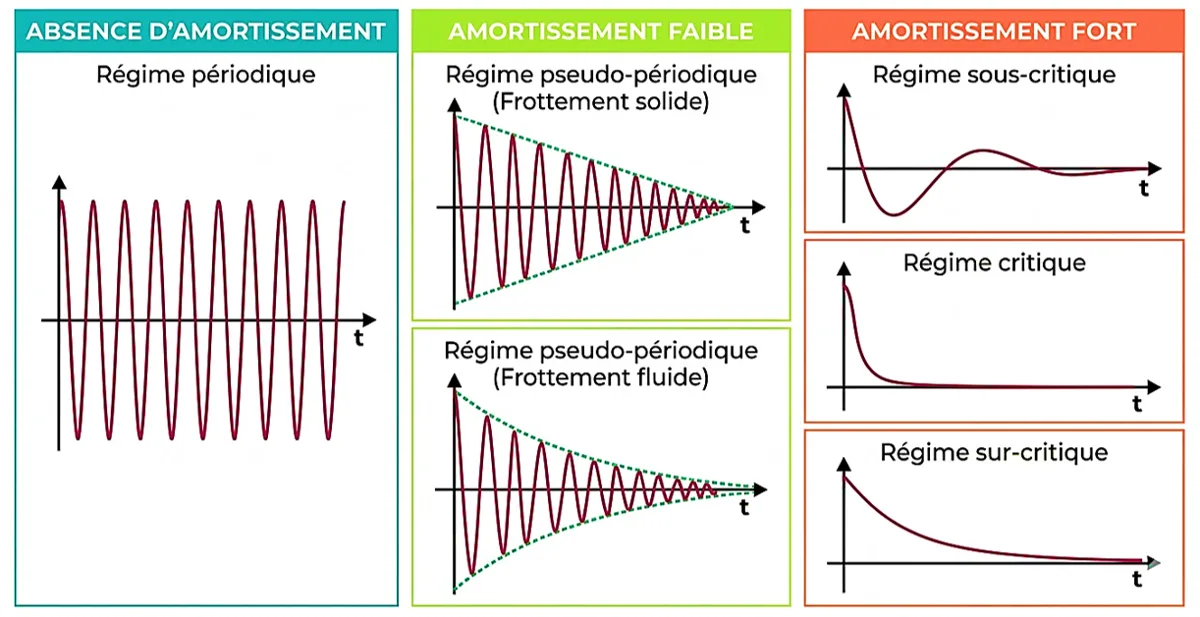
Dans la réalité, les forces de frottement (fluides avec l'air ou solides) dissipent le mouvement. On distingue trois régimes d'amortissement :
Le régime pseudo-périodique : Les frottements sont faibles. L'amplitude diminue progressivement. Le système effectue plusieurs oscillations avant de s'arrêter. La pseudo-période $T$ est souvent très proche de $T_0$.
Le régime apériodique : Les frottements sont très forts. Le système revient à sa position d'équilibre sans jamais la dépasser (aucune oscillation).
Le régime critique : C'est la frontière entre les deux précédents. Le système revient à l'équilibre le plus rapidement possible.
Les courbes des trois régimes d'amortissement (pseudo-périodique, critique, apériodique).
Ajout du QCM Partie 1
Testez-vous
2. Le pendule élastique
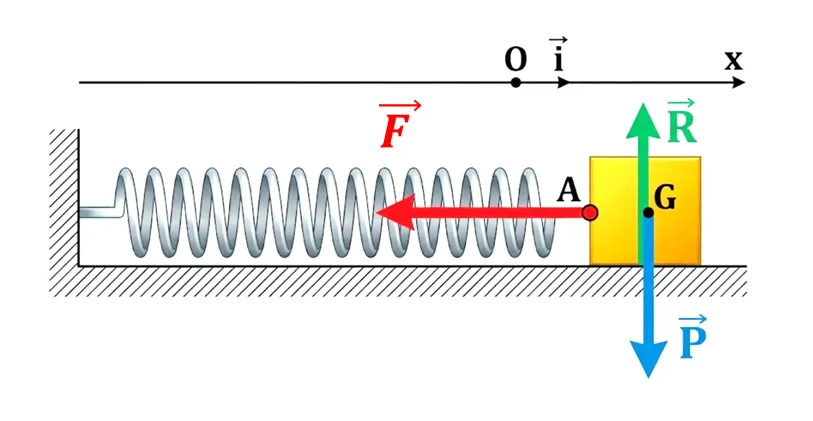
Le pendule élastique est constitué d'un solide de masse $m$ attaché à un ressort à spires non jointives, de masse négligeable et de constante de raideur $K$.
Pendule élastique horizontal
Pendule élastique horizontal
Pendule élastique horizontal et repère d'étude.
a. L'équation différentielle détaillée
On écarte le solide de $X_m$ et on le lâche. On néglige les frottements.
Bilan des forces : Le Poids $\overrightarrow{P}$, l'action du plan $\overrightarrow{R}$ (perpendiculaire car pas de frottement), et la force de rappel du ressort $\overrightarrow{F} = -K \cdot x \cdot \overrightarrow{i}$.
Application de la deuxième loi de Newton : $\overrightarrow{P} + \overrightarrow{R} + \overrightarrow{F} = m \cdot \overrightarrow{a}_G$
Projection sur l'axe $(O,x)$ orienté dans le sens du mouvement :
$$ 0 + 0 - K \cdot x = m \cdot a_x $$
Sachant que $a_x = \ddot{x} = \frac{d^2x}{dt^2}$, on obtient l'équation différentielle :
$$ \ddot{x} + \frac{K}{m}x = 0 $$
b. Solution de l'équation et démonstration de la période $T_0$
La solution mathématique est de la forme : $x(t) = X_m \cdot \cos(\frac{2\pi}{T_0} t + \varphi)$.
Démontrons l'expression de $T_0$. Dérivons la solution deux fois :
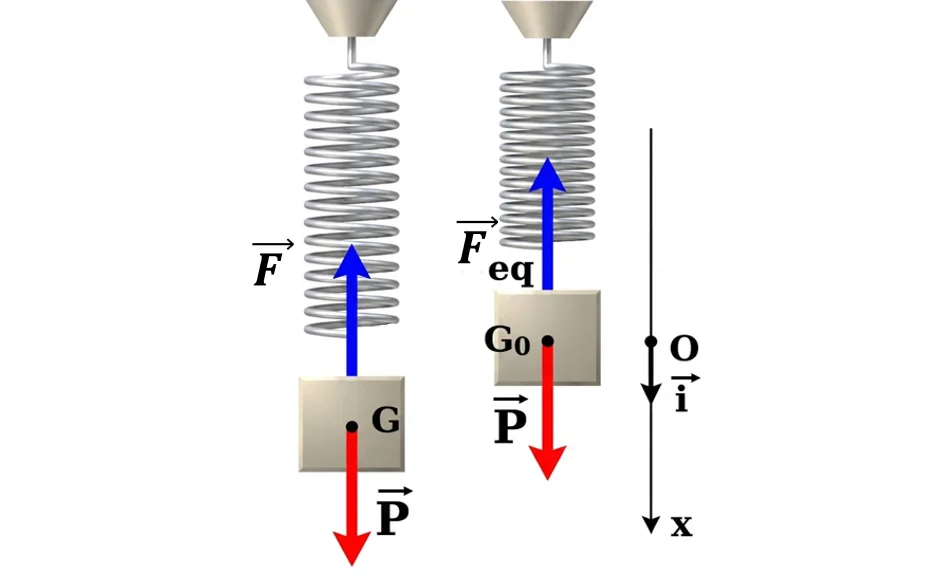
Étude de l'équilibre et du mouvement du pendule vertical.
a. Condition d'équilibre
À l'équilibre, le ressort est allongé de $\Delta l_e$. Les forces se compensent : $\overrightarrow{P} + \overrightarrow{F}_e = \overrightarrow{0}$.
En projetant sur un axe $(O,x)$ orienté vers le bas : $m \cdot g - K \cdot \Delta l_e = 0 \implies m \cdot g = K \cdot \Delta l_e$.
b. L'équation différentielle détaillée
Lors du mouvement, l'allongement total est $\Delta l = \Delta l_e + x$. La force de rappel devient $\overrightarrow{F} = -K(\Delta l_e + x)\overrightarrow{i}$.
Deuxième loi de Newton : $\overrightarrow{P} + \overrightarrow{F} = m \cdot \overrightarrow{a}_G$. Projection sur $(O,x)$ :
$$ m \cdot g - K(\Delta l_e + x) = m \cdot \ddot{x} $$
$$ m \cdot g - K \cdot \Delta l_e - K \cdot x = m \cdot \ddot{x} $$
Or d'après la condition d'équilibre, $m \cdot g - K \cdot \Delta l_e = 0$. Il reste donc :
$$ -K \cdot x = m \cdot \ddot{x} \implies m \cdot \ddot{x} + K \cdot x = 0 $$
$$ \ddot{x} + \frac{K}{m}x = 0 $$
On retrouve exactement la même équation différentielle et donc la même période $T_0 = 2\pi \sqrt{\frac{m}{K}}$.
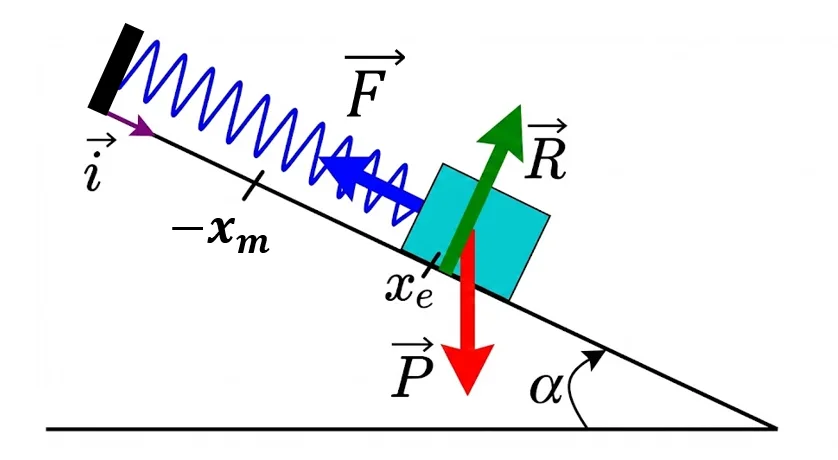
Pendule élastique incliné
Pendule élastique incliné
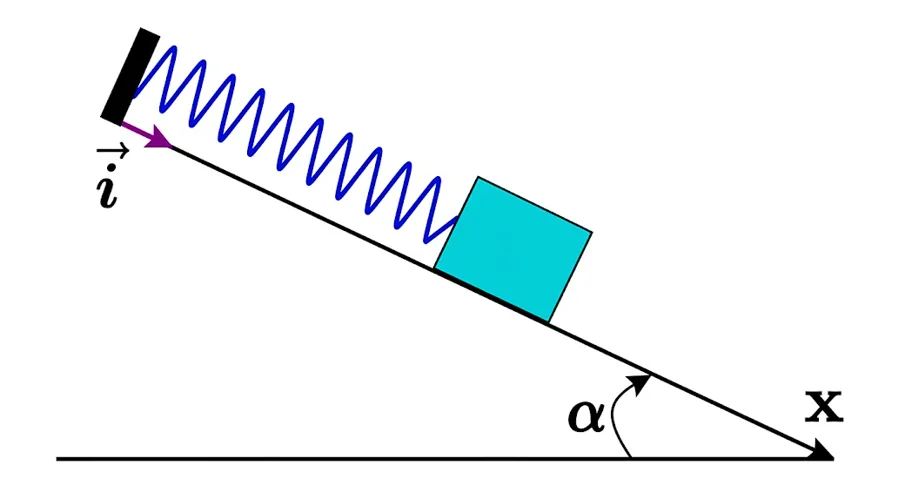
Les forces appliquées sur un pendule incliné d'un angle $\alpha$.
L'équation différentielle détaillée
À l'équilibre sur un plan incliné d'un angle $\alpha$, la projection du poids compense la force de rappel : $m \cdot g \cdot \sin\alpha = K \cdot \Delta l_e$.
En mouvement, l'allongement est $\Delta l = \Delta l_e + x$. Newton : $\overrightarrow{P} + \overrightarrow{R} + \overrightarrow{F} = m \cdot \overrightarrow{a}_G$.
Projection sur l'axe $(O,x)$ parallèle au plan incliné vers le bas :
$$ P_x + 0 - F = m \cdot \ddot{x} $$
$$ m \cdot g \cdot \sin\alpha - K(\Delta l_e + x) = m \cdot \ddot{x} $$
$$ m \cdot g \cdot \sin\alpha - K \cdot \Delta l_e - K \cdot x = m \cdot \ddot{x} $$
Puisque $m \cdot g \cdot \sin\alpha - K \cdot \Delta l_e = 0$, il nous reste :
$$ \ddot{x} + \frac{K}{m}x = 0 $$
La période est toujours strictement identique : $T_0 = 2\pi \sqrt{\frac{m}{K}}$. L'inclinaison ne change pas la période !
Ajout du QCM Partie 2
Testez-vous
3. Pendules de torsion, pesant, simple et résonance
Le pendule de Torsion
Le pendule de Torsion
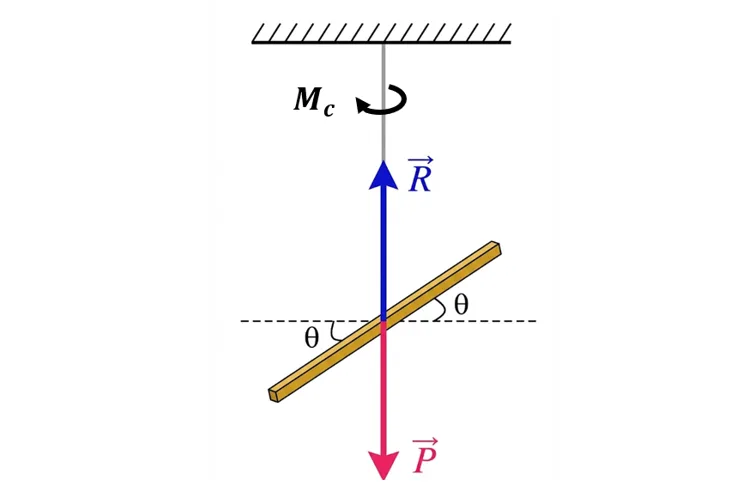
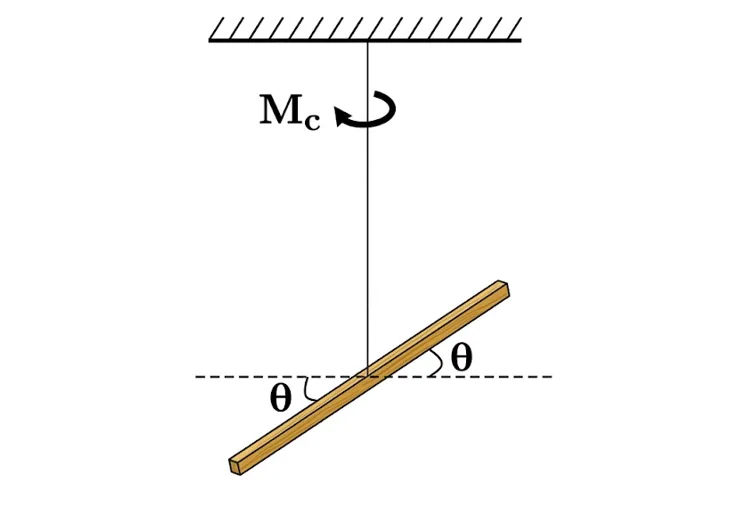
Il est constitué d'une barre horizontale suspendue par son centre à un fil métallique (fil de torsion) de constante de torsion $C$. Le moment d'inertie de la barre est $J_\Delta$.
Pendule de torsion effectuant des rotations autour de l'axe vertical.
a. Équation différentielle détaillée
On tourne la barre d'un angle $\theta$ et on la lâche. Les forces sont : le poids $\overrightarrow{P}$, la tension du fil $\overrightarrow{T}$, et le couple de rappel du fil dont le moment est $M_c = -C \cdot \theta$.
Appliquons la relation fondamentale de la dynamique (rotation) :
Solution : $\theta(t) = \theta_m \cdot \cos(\frac{2\pi}{T_0} t + \varphi)$. En dérivant deux fois : $\ddot{\theta} = -(\frac{2\pi}{T_0})^2 \theta$.
On remplace dans l'équation : $\theta [ -(\frac{2\pi}{T_0})^2 + \frac{C}{J_\Delta} ] = 0$. On trouve :
$$ T_0 = 2\pi \sqrt{\frac{J_\Delta}{C}} $$
Le pendule Pesant
Le pendule Pesant
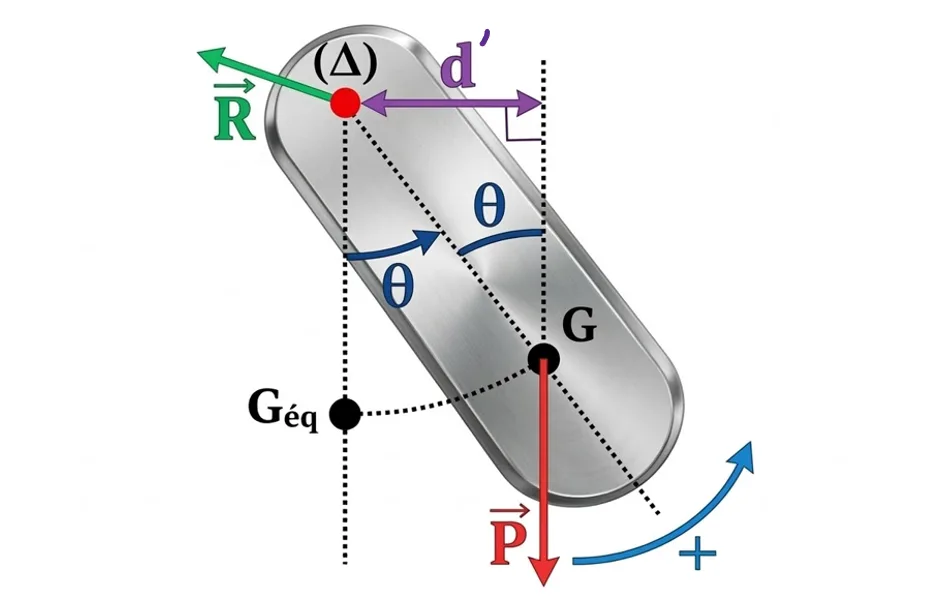
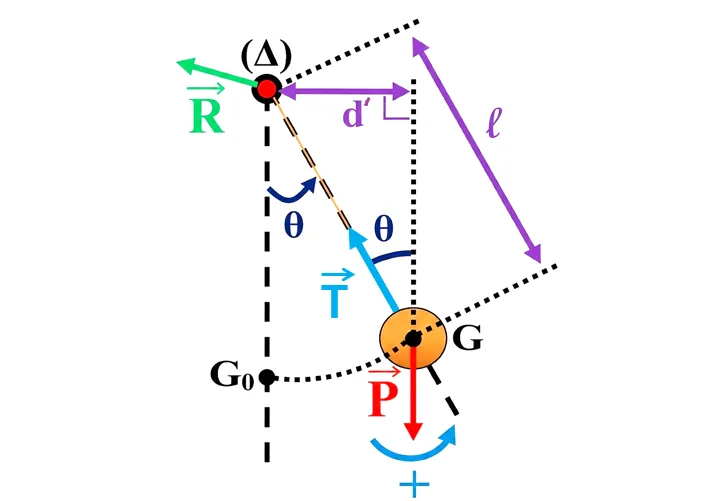
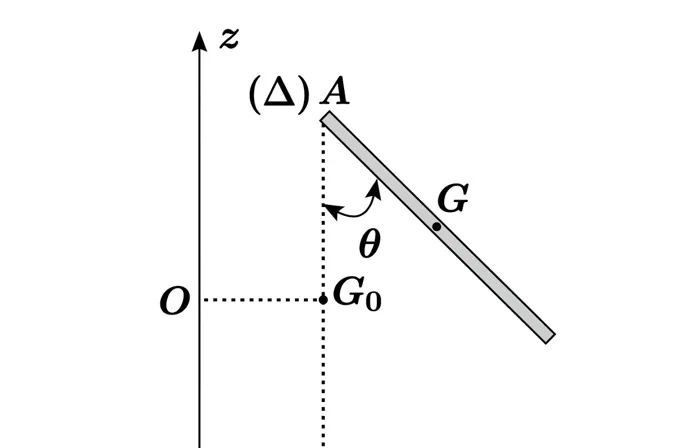
Un pendule pesant est un solide capable d'osciller autour d'un axe horizontal $(\Delta)$ ne passant pas par son centre de gravité G. La distance entre l'axe et G est notée $d$.
Bilan des forces sur un pendule pesant écarté d'un angle $\theta$.
a. Équation différentielle détaillée
Forces appliquées : Le Poids $\overrightarrow{P}$ et la réaction de l'axe $\overrightarrow{R}$.
Relation fondamentale de la dynamique : $M_\Delta(\overrightarrow{P}) + M_\Delta(\overrightarrow{R}) = J_\Delta \cdot \ddot{\theta}$.
Le moment de $\overrightarrow{R}$ est nul. Le moment du poids est une force de rappel. En utilisant la trigonométrie (bras de levier $d \cdot \sin\theta$) :
$$ M_\Delta(\overrightarrow{P}) = -m \cdot g \cdot d \cdot \sin\theta $$
L'équation devient : $-m \cdot g \cdot d \cdot \sin\theta = J_\Delta \cdot \ddot{\theta} \implies \ddot{\theta} + \frac{m \cdot g \cdot d}{J_\Delta} \sin\theta = 0$.
Dans le cas des petites oscillations ($\theta \le 15^\circ$ ou $0,26 \text{ rad}$), on a l'approximation mathématique $\sin\theta \approx \theta$ (en radians). L'équation devient linéaire :
Par analogie avec les démonstrations précédentes, la solution est $\theta(t) = \theta_m \cos(\frac{2\pi}{T_0}t + \varphi)$, ce qui donne :
$$ T_0 = 2\pi \sqrt{\frac{J_\Delta}{m \cdot g \cdot d}} $$
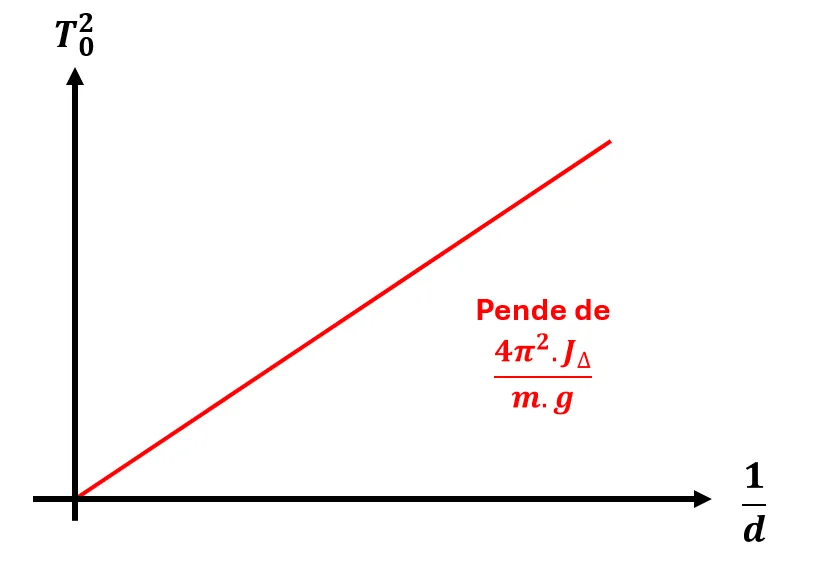
L'étude graphique montre souvent la relation linéaire $T^2 = f(1/d)$ ou similaire pour extraire la gravité locale $g$.
Le pendule Simple
Le pendule Simple
C'est un cas particulier idéal du pendule pesant : une petite masse ponctuelle $m$ suspendue à un fil inextensible et de masse négligeable, de longueur $l$.
Le pendule simple est un modèle théorique idéal.
Démonstration de la période
On applique les formules du pendule pesant en sachant que pour une masse ponctuelle au bout d'un fil :
1) La distance $d$ (entre l'axe et G) est égale à la longueur $l$ du fil : $d = l$.
2) Le moment d'inertie d'une masse ponctuelle est : $J_\Delta = m \cdot l^2$.
En remplaçant ces valeurs dans l'équation différentielle des petites oscillations du pendule pesant, on obtient :
La période d'un pendule simple est totalement indépendante de sa masse.
La résonance mécanique
La résonance mécanique
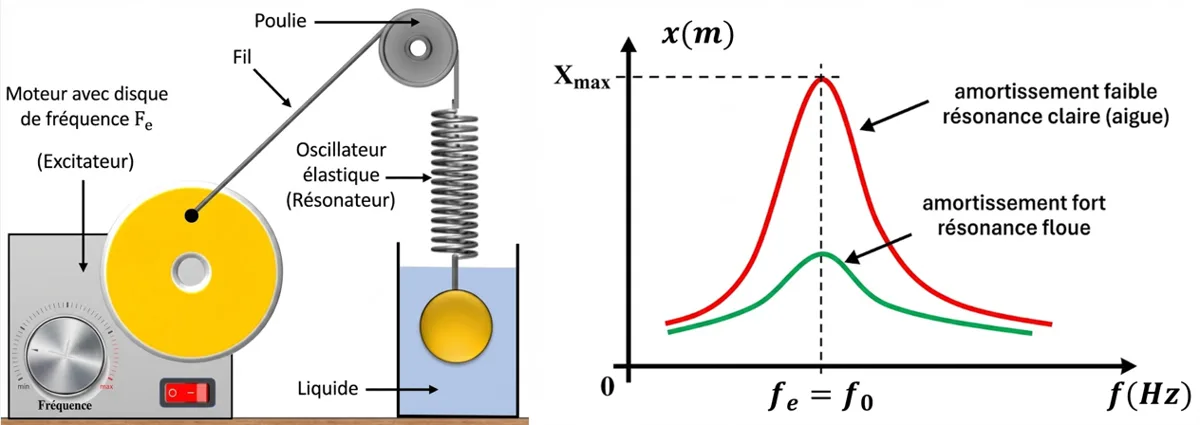
Lorsqu'on veut éviter qu'un système s'arrête à cause des frottements, on lui fournit de l'énergie. On utilise un dispositif extérieur appelé l'Excitateur (ex: un moteur) qui va imposer sa fréquence $N_e$ (ou période $T_e$) au système oscillant appelé le Résonateur.
Le phénomène de résonance se produit lorsque la fréquence de l'excitateur s'approche de la fréquence propre du résonateur ($N_e = N_0$). À cet instant précis, l'amplitude des oscillations du résonateur devient maximale. (C'est ce qui explique les violentes vibrations du camion dans notre situation de départ !)
Courbes de résonance : l'amplitude est maximale lorsque la fréquence de l'excitateur est égale à la fréquence propre.
Ajout du QCM Partie 3
Testez-vous
Vidéos complémentaires
Vidéo complémentaire
L'essentiel
Pendule Élastique : Équation $\ddot{x} + \frac{K}{m}x = 0$. Période $T_0 = 2\pi \sqrt{\frac{m}{K}}$. L'inclinaison ne modifie pas la période.
Pendule de Torsion : Équation $\ddot{\theta} + \frac{C}{J_\Delta} \theta = 0$. Période $T_0 = 2\pi \sqrt{\frac{J_\Delta}{C}}$.
Pendule Simple : Modèle idéal. Période $T_0 = 2\pi \sqrt{\frac{l}{g}}$. Indépendant de la masse.
Amortissement : 3 régimes (Pseudo-périodique, Critique, Apériodique). L'amplitude diminue à cause des frottements.
Résonance : Amplification maximale du mouvement quand la fréquence de l'excitateur est égale à la fréquence propre du résonateur ($N_e = N_0$).
4. Applications dans la vie réelle
Génie Civil et Architecture : Les ponts suspendus et les gratte-ciels sont de gigantesques oscillateurs. Les ingénieurs calculent leurs périodes propres pour éviter qu'ils n'entrent en résonance avec le vent ou les séismes, ce qui provoquerait leur effondrement (comme le célèbre pont de Tacoma).
Absorbeurs harmoniques (TMD) : De grandes masses couplées à d'énormes ressorts sont placées au sommet des tours (ex: Taipei 101) pour osciller en opposition de phase et absorber l'énergie des tremblements de terre.
Horlogerie : Les anciennes horloges comtoises utilisaient la grande stabilité de la période propre du pendule pesant pour mesurer le temps avec précision. Plus tard, les montres mécaniques ont utilisé de minuscules pendules de torsion (le balancier-spiral).
5. Exercices corrigés
Exercice 1 : le pendule élastique incliné
Un solide (S) de masse $m = 200 \text{ g}$ est accroché à l'extrémité d'un ressort à spires non jointives de raideur $K$. Le ressort est disposé sur un plan incliné d'un angle $\alpha = 30^\circ$ par rapport à l'horizontale. On néglige tous les frottements.
Pendule Élastique Incliné.
1 Faire le bilan des forces appliquées au solide (S) à l'état d'équilibre.
2 Sachant qu'à l'équilibre l'allongement du ressort est $\Delta l_e = 4 \text{ cm}$, écrire la condition d'équilibre et calculer la raideur $K$.
3 On écarte le solide de sa position d'équilibre et on le lâche. En appliquant la deuxième loi de Newton, établir l'équation différentielle vérifiée par $x(t)$.
4 Déduire l'expression de la période propre $T_0$ et calculer sa valeur.
5 On écarte (S) vers le bas d'une distance $X_m = 2 \text{ cm}$ et on le lâche sans vitesse initiale à $t=0$. Écrire l'équation horaire du mouvement $x(t)$.
6 Déterminer l'expression de la vitesse $v(t)$ et déduire sa valeur maximale $v_{max}$.
Attention.
Pensez toujours à convertir la masse en (kg) et les distances en (m) avant tout calcul numérique !
1 À l'équilibre, le solide est soumis à : Son poids $\overrightarrow{P}$, la réaction du plan $\overrightarrow{R}$, et la force de rappel du ressort $\overrightarrow{F}_e$.
2 Condition d'équilibre (projection sur l'axe Ox) : $m \cdot g \cdot \sin\alpha - K \cdot \Delta l_e = 0 \implies K = \frac{m \cdot g \cdot \sin\alpha}{\Delta l_e}$.
$A.N: K = \frac{0,2 \times 10 \times \sin(30^\circ)}{0,04} = 25 \text{ N/m}$.
3 En mouvement : $\overrightarrow{P} + \overrightarrow{R} + \overrightarrow{F} = m \cdot \overrightarrow{a}_G$.
Projection sur $(Ox)$ : $m \cdot g \cdot \sin\alpha - K(\Delta l_e + x) = m \cdot \ddot{x}$.
Sachant que $m \cdot g \cdot \sin\alpha - K \cdot \Delta l_e = 0$, on obtient : $-K \cdot x = m \cdot \ddot{x} \implies$
$\ddot{x} + \frac{K}{m}x = 0$
.
4 La période propre est : $T_0 = 2\pi \sqrt{\frac{m}{K}}$.
$A.N: T_0 = 2\pi \sqrt{\frac{0,2}{25}} = 2 \times \pi \times \sqrt{0,008} \approx 0,56 \text{ s}$.
5 La solution est $x(t) = X_m \cos(\frac{2\pi}{T_0}t + \varphi)$.
À $t=0$, $x(0) = X_m \cos(\varphi) = X_m \implies \cos(\varphi) = 1 \implies \varphi = 0$.
Donc : $x(t) = 0,02 \cos(11,2 \cdot t)$ (en mètres).
6 La vitesse : $v(t) = \dot{x}(t) = -X_m \frac{2\pi}{T_0} \sin(\frac{2\pi}{T_0}t)$.
La valeur maximale est $v_{max} = X_m \frac{2\pi}{T_0} \approx 0,02 \times 11,2 \approx 0,22 \text{ m/s}$.
Exercice 2 : le pendule de torsion
On considère un pendule de torsion constitué d'un fil métallique vertical et d'une barre homogène suspendue en son centre d'inertie. Le moment d'inertie de la barre est $J_\Delta = 2,9 \cdot 10^{-3} \text{ kg}\cdot\text{m}^2$.
Pendule de Torsion.
On tourne la barre d'un angle $\theta_m$ et on la lâche sans vitesse initiale à $t=0$. L'enregistrement donne une période propre $T_0 = 1,2 \text{ s}$.
1 Faire le bilan des actions mécaniques exercées sur la barre.
2 Établir l'équation différentielle du mouvement en appliquant la relation fondamentale de la dynamique de rotation.
3 Donner l'expression de la période propre $T_0$ en fonction de $J_\Delta$ et $C$.
4 Calculer la valeur de la constante de torsion $C$ du fil.
5 Sachant qu'à $t=0$, l'angle initial est $\theta_m = \frac{\pi}{4} \text{ rad}$ et $\dot{\theta}=0$, déterminer la phase à l'origine $\varphi$.
6 Exprimer le moment du couple de torsion $M_c$ et calculer sa valeur maximale $M_{c,max}$.
Voir la solution 2
Attention.
Pour faciliter le calcul de la constante C, pensez à élever l'expression de $T_0$ au carré : $T_0^2 = 4\pi^2 \frac{J_\Delta}{C}$.
1 La barre est soumise à : Son Poids $\overrightarrow{P}$, la tension du fil $\overrightarrow{T}$, et le couple de torsion $M_c$.
2 $\sum M_\Delta = J_\Delta \cdot \ddot{\theta} \implies M_\Delta(\overrightarrow{P}) + M_\Delta(\overrightarrow{T}) + M_c = J_\Delta \cdot \ddot{\theta}$.
Les moments de $\overrightarrow{P}$ et $\overrightarrow{T}$ sont nuls. $M_c = -C \cdot \theta$.
$-C \cdot \theta = J_\Delta \cdot \ddot{\theta} \implies$
$\ddot{\theta} + \frac{C}{J_\Delta}\theta = 0$
.
3 L'expression de la période est : $T_0 = 2\pi \sqrt{\frac{J_\Delta}{C}}$.
4 À partir de la période : $C = \frac{4\pi^2 \cdot J_\Delta}{T_0^2}$.
$A.N: C \approx \frac{40 \times 2,9 \cdot 10^{-3}}{(1,2)^2} \approx 0,08 \text{ N}\cdot\text{m/rad}$.
5 La solution est $\theta(t) = \theta_m \cos(\frac{2\pi}{T_0}t + \varphi)$.
À $t=0$, $\theta(0) = \theta_m \cos(\varphi) = \theta_m \implies \cos(\varphi) = 1 \implies \varphi = 0$.
6 Le moment du couple est $M_c = -C \cdot \theta$.
Sa valeur maximale correspond à l'amplitude : $M_{c,max} = C \cdot \theta_m = 0,08 \times \frac{\pi}{4} \approx 0,063 \text{ N}\cdot\text{m}$.
Exercice 3 : le pendule pesant et le pendule simple
Un pendule pesant est constitué d'une tige homogène de masse $m$ et de longueur $L$, pouvant tourner sans frottement autour d'un axe horizontal $(\Delta)$ passant par l'une de ses extrémités. La distance entre l'axe et le centre de gravité G est $d$. Son moment d'inertie est $J_\Delta$.
Pendule Pesant.
1 Définir ce qu'est un pendule pesant et nommer les forces appliquées lors de son oscillation.
2 Écrire l'expression du moment du poids $M_\Delta(\overrightarrow{P})$ lorsque la tige est écartée d'un angle $\theta$.
3 Par application de la relation fondamentale de la dynamique, démontrer l'équation différentielle pour des petites oscillations ($\sin\theta \approx \theta$).
4 En déduire l'expression de sa période propre $T_0$.
5 On modélise ce pendule pesant par un pendule simple synchrone (qui a la même période). Trouver l'expression de sa longueur équivalente $l$ en fonction de $J_\Delta$, $m$ et $d$.
6 Sachant que pour cette tige $d = \frac{L}{2}$ et $J_\Delta = \frac{1}{3}mL^2$, montrer que la longueur du pendule simple équivalent est $l = \frac{2}{3}L$.
Voir la solution 3
1 Un pendule pesant est tout solide capable d'osciller autour d'un axe horizontal ne passant pas par son centre de gravité. Forces : Le Poids $\overrightarrow{P}$ et l'action de l'axe $\overrightarrow{R}$.
2 Le moment du poids est une action de rappel : $M_\Delta(\overrightarrow{P}) = -m \cdot g \cdot d \cdot \sin\theta$.
3 $\sum M_\Delta = J_\Delta \cdot \ddot{\theta} \implies M_\Delta(\overrightarrow{R}) + M_\Delta(\overrightarrow{P}) = J_\Delta \cdot \ddot{\theta}$.
$M_\Delta(\overrightarrow{R}) = 0$. Donc : $-m \cdot g \cdot d \cdot \sin\theta = J_\Delta \cdot \ddot{\theta}$.
Pour les petites oscillations ($\sin\theta \approx \theta$) :
$\ddot{\theta} + \frac{m \cdot g \cdot d}{J_\Delta} \theta = 0$
.
4 Par identification, la période propre s'écrit : $T_0 = 2\pi \sqrt{\frac{J_\Delta}{m \cdot g \cdot d}}$.
5 Un pendule simple synchrone a pour période $T_0 = 2\pi \sqrt{\frac{l}{g}}$.
En égalisant les deux expressions : $2\pi \sqrt{\frac{J_\Delta}{m \cdot g \cdot d}} = 2\pi \sqrt{\frac{l}{g}} \implies \frac{J_\Delta}{m \cdot d} = l$.
6 On remplace $J_\Delta$ et $d$ par leurs expressions :
$l = \frac{\frac{1}{3} m L^2}{m \cdot \frac{L}{2}} = \frac{1}{3} L^2 \times \frac{2}{L} \implies$
$l = \frac{2}{3}L$
.
6. QCM : 30 questions
7. Documents à télécharger
Supports imprimables : activités, exercices et figures