Pour 2BAC PC2BAC SVT2BAC SMMis à jour le 15 octobre 2026
Objectifs pédagogiques
Choisir un référentiel d'étude adéquat et repérer un point mobile dans l'espace et le temps.
Définir et utiliser les vecteurs position, vitesse et accélération.
Connaître les caractéristiques du repère de Frenet.
Établir les équations horaires du mouvement rectiligne uniforme et uniformément varié.
Énoncer et appliquer rigoureusement les trois lois de Newton.
Compétences visées
Exploiter le principe fondamental de la dynamique pour déterminer l'accélération d'un système.
Résoudre des problèmes de mécanique impliquant des forces de frottement sur différents plans (horizontal, incliné, circulaire).
Vérifiez vos prérequis
Quelle est la relation de la vitesse moyenne d'un mobile ?
La vitesse moyenne est le rapport de la distance parcourue sur la durée du parcours :
$$ v_m = \frac{d}{\Delta t} $$
Quelles sont les caractéristiques du vecteur vitesse instantanée en un point M ?
Origine : le point M. Direction : tangente à la trajectoire. Sens : celui du mouvement. Norme : valeur de la vitesse à cet instant précis.
Énoncez le principe d'inertie vu au tronc commun.
Si les forces qui s'exercent sur un corps se compensent ($\sum \overrightarrow{F} = \overrightarrow{0}$), alors le corps est soit au repos, soit animé d'un mouvement rectiligne uniforme.
Situation de départ
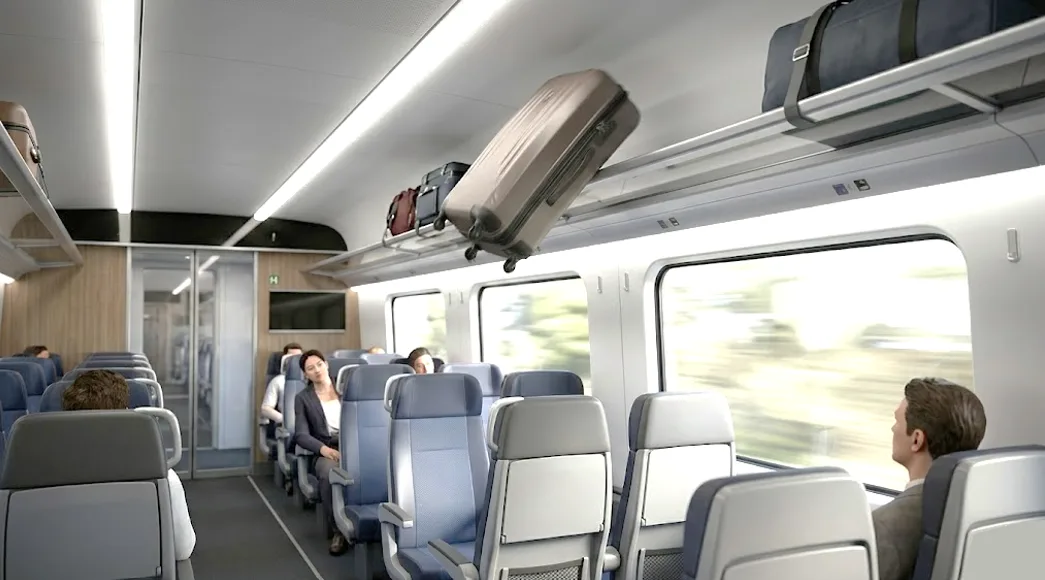
Le train à grande vitesse "Al Boraq" reliant Tanger à Casablanca est un symbole de la modernisation des infrastructures. Lors de la phase de départ en gare, le train accélère sur une voie rectiligne pour atteindre sa vitesse de pointe (320 km/h). Un passager assis remarque que sa valise à roulettes, laissée libre dans le couloir, glisse spontanément vers l'arrière du wagon au démarrage, alors qu'elle reste immobile lorsque le train roule à vitesse constante.
Problème : Comment expliquer le mouvement de la valise sans action directe d'une personne ? Quelle relation lie la force de traction motrice de la locomotive à l'accélération subie par l'ensemble du train ?
Lors de l'accélération du train, la valise non fixée semble reculer à cause de son inertie.
1. Cinématique du point matériel
Repérage d'un point dans un repère cartésien
Repérage d'un point dans un repère cartésien
Pour étudier le mouvement d'un point matériel M, il est indispensable de choisir un solide de référence appelé Référentiel, muni d'un repère d'espace $(O, \overrightarrow{i}, \overrightarrow{j}, \overrightarrow{k})$ et d'une horloge (repère de temps).
Le vecteur position $\overrightarrow{OM}$ permet de localiser le point M à tout instant $t$ :
On note souvent les dérivées temporelles avec un point : $\overrightarrow{v}_G = \dot{x}\overrightarrow{i} + \dot{y}\overrightarrow{j} + \dot{z}\overrightarrow{k}$.
La norme de la vitesse est : $v = \sqrt{\dot{x}^2 + \dot{y}^2 + \dot{z}^2}$.
Le Vecteur Accélération :
L'accélération traduit la variation de la vitesse au cours du temps. C'est la dérivée du vecteur vitesse :
L'unité de l'accélération est le mètre par seconde au carré ($m \cdot s^{-2}$).
La base de Frenet
Pour un mouvement curviligne, il est souvent plus simple d'utiliser un repère mobile lié au point M, appelé repère de Frenet $(M, \overrightarrow{u}, \overrightarrow{n})$.
$\overrightarrow{u}$ est un vecteur unitaire tangent à la trajectoire et orienté dans le sens du mouvement.
$\overrightarrow{n}$ est un vecteur unitaire normal (perpendiculaire à $\overrightarrow{u}$) et dirigé vers le centre de courbure de la trajectoire.
Dans cette base, le vecteur accélération s'écrit de manière détaillée :
Dans ce cas, l'accélération est une constante non nulle : $a = Constante \neq 0$.
Démonstration détaillée :
1. Équation de la vitesse :
$$ \frac{dv}{dt} = a $$
Par intégration, on trouve :
$$ v(t) = a \cdot t + v_0 $$
2. Équation de la position :
$$ v(t) = \frac{dx}{dt} = a \cdot t + v_0 $$
Par intégration, on trouve :
$$ x(t) = \frac{1}{2} a \cdot t^2 + v_0 \cdot t + x_0 $$
3. Relation indépendante du temps :
En isolant le temps $t = \frac{v - v_0}{a}$ et en le remplaçant dans l'équation de $x(t)$, on obtient après simplification :
$$ v^2 - v_0^2 = 2 \cdot a \cdot (x - x_0) $$
Testez-vous
2. Les trois lois de Newton
La première loi de Newton (Principe d'inertie)
La première loi de Newton (Principe d'inertie)
Dans un référentiel galiléen, tout corps persévère dans son état de repos ou de mouvement rectiligne uniforme si les forces qui s'exercent sur lui se compensent mutuellement.
Cela explique le cas de la valise dans le train Al Boraq : lorsque le train accélère violemment en avant, la valise (n'étant pas attachée et subissant très peu de frottements) tend à conserver son état de repos par inertie. Par rapport au train qui avance, la valise semble donc glisser vers l'arrière.
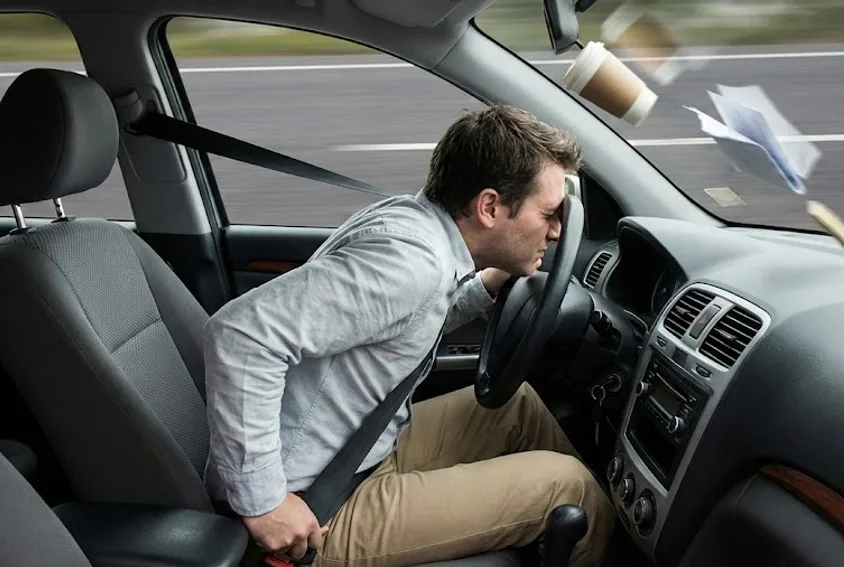
La ceinture de sécurité est indispensable pour contrer le principe d'inertie du passager lors d'un freinage brutal.
La deuxième loi de Newton (PFD)
La deuxième loi de Newton (PFD)
Cette loi, appelée aussi Principe Fondamental de la Dynamique (PFD), est la pierre angulaire de la mécanique classique. Elle relie la cause du mouvement (les forces) à son effet (l'accélération).
Dans un référentiel galiléen, la somme vectorielle des forces extérieures appliquées à un solide est égale au produit de sa masse par le vecteur accélération de son centre d'inertie.
$$ \sum \overrightarrow{F}_{ext} = m \cdot \overrightarrow{a}_G $$
Pour une force constante, l'accélération $\overrightarrow{a}_G$ est directement proportionnelle à la force appliquée, et inversement proportionnelle à la masse du corps. Plus un objet est lourd, plus il est difficile à accélérer.
Une même force produira une accélération beaucoup plus faible sur une masse importante.
La troisième loi de Newton (Principe des actions réciproques)
La troisième loi de Newton (Principe des actions réciproques)
Lorsque deux corps A et B sont en interaction, la force $\overrightarrow{F}_{A/B}$ exercée par A sur B est toujours égale et opposée à la force $\overrightarrow{F}_{B/A}$ exercée par B sur A. Elles ont même ligne d'action.
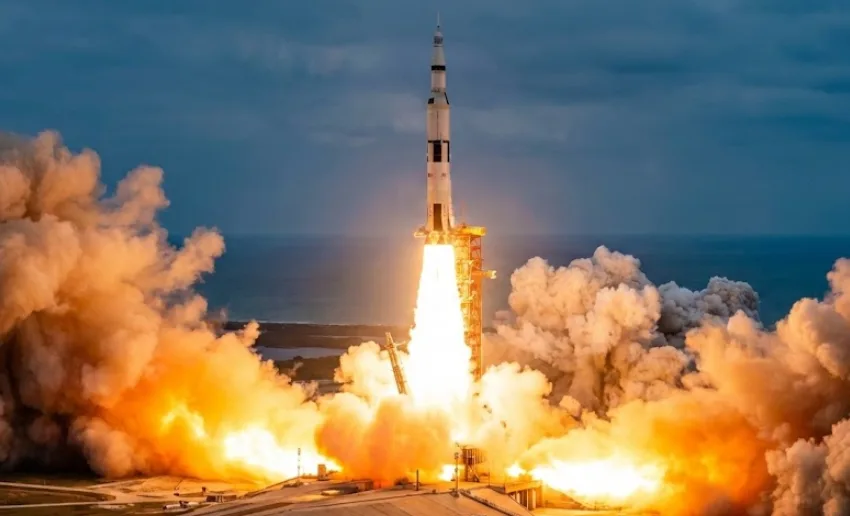
Cette loi est fondamentale pour la propulsion dans l'espace.
La fusée éjecte des gaz vers le bas avec une force considérable. En retour, les gaz exercent une force égale vers le haut, propulsant la fusée (Action/Réaction).
Testez-vous
L'essentiel
Cinématique : - Vecteur vitesse : dérivée de la position $\overrightarrow{v} = d\overrightarrow{OM}/dt$.
- Vecteur accélération : dérivée de la vitesse $\overrightarrow{a} = d\overrightarrow{v}/dt$.
Base de Frenet : $\overrightarrow{a} = \frac{dv}{dt}\overrightarrow{u} + \frac{v^2}{\rho}\overrightarrow{n}$.
1ère loi de Newton (Inertie) : Si $\sum \overrightarrow{F} = \overrightarrow{0}$, alors $\overrightarrow{v} = \overrightarrow{Cste}$ ou $\overrightarrow{0}$.
2ème loi de Newton (PFD) : $\sum \overrightarrow{F}_{ext} = m \cdot \overrightarrow{a}_G$.
3ème loi de Newton : $\overrightarrow{F}_{A/B} = -\overrightarrow{F}_{B/A}$ (Action - Réaction).
3. Applications dans la vie réelle
Les lois de Newton gouvernent la conception de presque tout ce qui nous entoure :
Sécurité Routière : La conception des ceintures de sécurité, des airbags et des appuis-tête est basée sur le principe d'inertie pour limiter les dégâts corporels lors d'un choc brutal.
Aéronautique et Aérospatiale : Le dimensionnement des réacteurs d'avion ou des fusées (poussée) repose sur la deuxième et troisième loi de Newton pour vaincre le poids et les frottements de l'air de structures très lourdes.
Conception des ascenseurs : Le calcul de la tension du câble supportant la cabine dépend de l'accélération (vers le haut ou le bas) via la deuxième loi de Newton.
Balistique et Sports : Le contrôle de la trajectoire d'un ballon de football, d'une balle de golf ou d'un projectile d'artillerie nécessite la compréhension des forces en jeu.
Recherche d'approfondissement
La physique classique a ses limites. Pour développer votre culture scientifique :
La relativité : Que deviennent les lois de Newton lorsque la vitesse de l'objet s'approche de celle de la lumière ($c = 3 \cdot 10^8 \text{ m/s}$) ?
L'apesanteur : Comment simule-t-on l'absence de gravité terrestre à bord d'un avion "Zéro-G" grâce aux lois de la dynamique ?
4. Exercices corrigés
Exercice 1 : Mouvement sur plan horizontal avec frottement
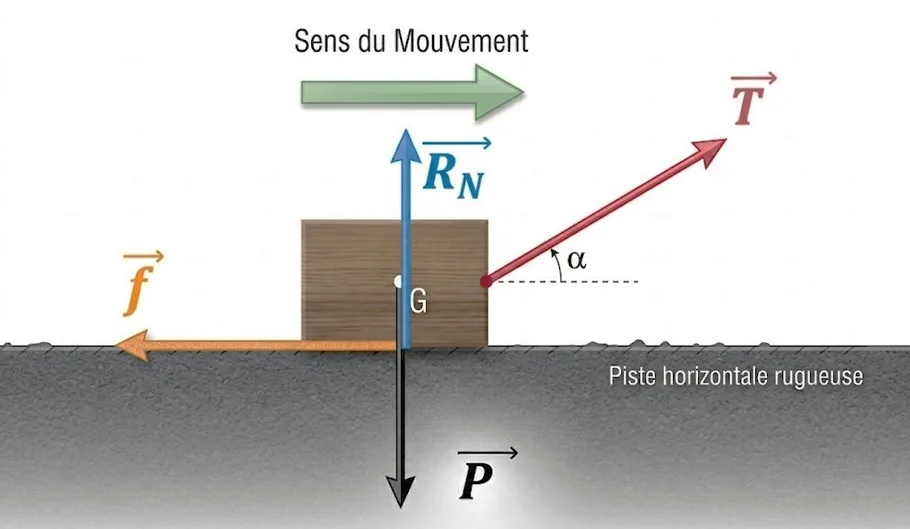
Un corps (S) de masse $m = 2 \text{ kg}$ est tiré sur une piste horizontale rugueuse par l'intermédiaire d'un fil inextensible exerçant une force constante de tension $\overrightarrow{T}$, formant un angle $\alpha = 30^\circ$ avec l'horizontale. La piste exerce une force de frottement $\overrightarrow{f}$ d'intensité constante $f = 3 \text{ N}$. L'accélération mesurée est $a = 1,5 \text{ m/s}^2$. On prend $g = 10 \text{ m/s}^2$.
Bilan des forces : Poids, Réaction (décomposée en normale et frottement), Tension T.
Questions :
1 Faire le bilan des forces et les représenter sur un schéma.
2 En appliquant la deuxième loi de Newton, établir l'expression détaillée de l'accélération $a$ en fonction de $T$, $f$, $m$ et $\alpha$.
3 Calculer l'intensité de la tension $T$ du fil.
Voir la solution 1
1 Forces appliquées au solide :
- Le poids $\overrightarrow{P}$ (vertical vers le bas).
- L'action du plan $\overrightarrow{R}$ (inclinée vers l'arrière par rapport à la verticale car il y a frottement $\overrightarrow{f}$).
- La force de traction $\overrightarrow{T}$.
2 Application de la deuxième loi de Newton :
$\sum \overrightarrow{F}_{ext} = m \cdot \overrightarrow{a}_G$
$\overrightarrow{P} + \overrightarrow{R} + \overrightarrow{T} = m \cdot \overrightarrow{a}_G$
On projette cette relation vectorielle sur l'axe horizontal $(Ox)$ dans le sens du mouvement :
$P_x + R_x + T_x = m \cdot a_x$
$0 - f + T \cdot \cos\alpha = m \cdot a$
D'où :
$a = \frac{T \cdot \cos\alpha - f}{m}$
.
Attention.
Pour isoler $T$, passez d'abord le terme $(-f)$ de l'autre côté de l'égalité avant de diviser par le cosinus de l'angle.
3 Calcul de $T$ :
De l'équation précédente, on tire : $T \cdot \cos\alpha = m \cdot a + f$
Donc $T = \frac{m \cdot a + f}{\cos\alpha}$.
A.N. : $T = \frac{2 \times 1,5 + 3}{\cos(30^\circ)} = \frac{3 + 3}{0,866} = \frac{6}{0,866} \approx 6,93 \text{ N}$.
Exercice 2 : Descente sur un plan incliné
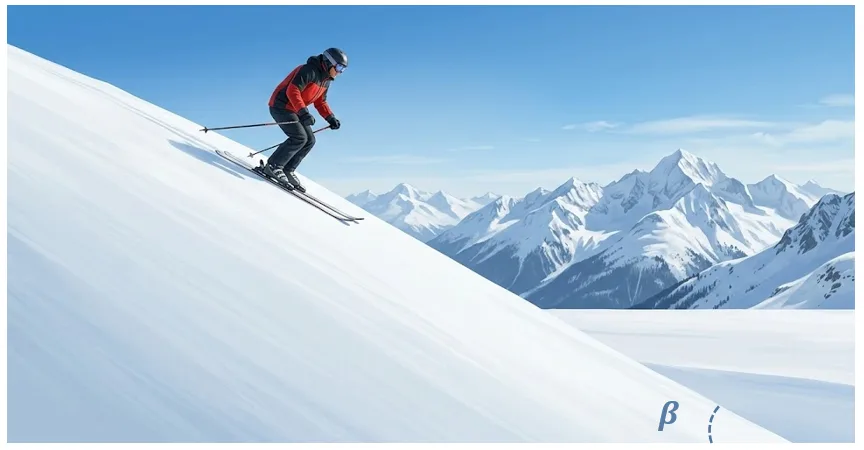
Un skieur de masse totale $m = 80 \text{ kg}$ s'élance sans vitesse initiale du sommet d'une piste inclinée d'un angle $\beta = 20^\circ$ par rapport à l'horizontale. On suppose dans ce cas idéal que les frottements (neige et air) sont totalement négligeables. On prend $g = 9,8 \text{ m/s}^2$.
La projection du Poids sur l'axe du mouvement est le moteur de la descente.
Questions :
1 Appliquer la deuxième loi de Newton pour démontrer que l'accélération $a$ du skieur est indépendante de sa masse $m$.
2 La piste a une longueur $L = 100 \text{ m}$. Écrire l'équation horaire $x(t)$.
3 Utiliser la relation de vitesse indépendante du temps pour calculer la vitesse finale du skieur au bas de la piste.
Voir la solution 2
1 Système = {Le skieur}. Bilan des forces : $\overrightarrow{P}$ (Poids) et $\overrightarrow{R}$ (Réaction de la piste, perpendiculaire car frottements nuls).
$\overrightarrow{P} + \overrightarrow{R} = m \cdot \overrightarrow{a}$.
Projection sur l'axe du plan incliné $(Ox)$ vers le bas :
$P_x + R_x = m \cdot a$
$m \cdot g \cdot \sin\beta + 0 = m \cdot a$
On simplifie par la masse $m$ (qui est non nulle) :
$a = g \cdot \sin\beta$
.
L'accélération ne dépend donc absolument pas de la masse du skieur.
2 Calcul de $a$ : $a = 9,8 \times \sin(20^\circ) \approx 9,8 \times 0,342 \approx 3,35 \text{ m/s}^2$.
Le mouvement est MRUV. L'équation horaire est $x(t) = \frac{1}{2}at^2 + v_0t + x_0$.
Puisque $v_0 = 0$ et $x_0 = 0$, l'équation devient :
$x(t) = 1,675 \cdot t^2$
.
3 Relation indépendante du temps : $v_f^2 - v_0^2 = 2 \cdot a \cdot (x_f - x_0)$.
$v_f^2 - 0 = 2 \cdot (3,35) \cdot 100 = 670$
$v_f = \sqrt{670} \approx 25,88 \text{ m/s}$ (ce qui équivaut à environ $93 \text{ km/h}$ !).
Exercice 3 : Mouvement sur une piste circulaire
Un chariot de masse $m$ est assimilé à un point matériel M. Il glisse sans frottement sur une piste circulaire verticale de rayon $r$ et de centre $C$. On repère la position de M par l'angle $\theta$ par rapport à la verticale ascendante. On étudie le système dans le repère de Frenet $(M, \overrightarrow{u}, \overrightarrow{n})$.
L'utilisation de la base de Frenet simplifie l'étude des mouvements courbes.
Questions :
1 Appliquer la deuxième loi de Newton.
2 Projeter la relation vectorielle sur le vecteur normal $\overrightarrow{n}$ pour trouver l'expression de la réaction $\overrightarrow{R}$ de la piste sur le chariot en fonction de $m, g, v, r$ et $\theta$.
Voir la solution 3
Attention.
Dans un mouvement circulaire, la projection du poids sur le vecteur normal $\overrightarrow{n}$ dépend toujours de la position $\theta$. L'intensité de la réaction $\overrightarrow{R}$ n'est donc pas constante au cours de la trajectoire.
1 Système = {Chariot}. Forces : Le poids $\overrightarrow{P}$ et la réaction de la piste $\overrightarrow{R}$ (qui est portée par le vecteur normal $\overrightarrow{n}$ vers le centre $C$, car il n'y a pas de frottement).
La deuxième loi de Newton s'écrit : $\overrightarrow{P} + \overrightarrow{R} = m \cdot \overrightarrow{a}$.
2 Dans la base de Frenet, l'accélération normale est $a_n = \frac{v^2}{r}$.
On projette la loi de Newton sur le vecteur normal $\overrightarrow{n}$ (dirigé vers le centre C) :
$P_n + R_n = m \cdot a_n$
Par géométrie, la projection du Poids (dirigé verticalement vers le bas) sur la direction radiale donne : $P_n = m \cdot g \cdot \cos\theta$.
$R_n$ est égal à la norme $R$ complète (car $\overrightarrow{R}$ est radial).
$m \cdot g \cdot \cos\theta + R = m \cdot \frac{v^2}{r}$
On isole $R$ :
$R = m \left( \frac{v^2}{r} - g \cdot \cos\theta \right)$
.
(Note : Si l'angle est pris par rapport à la verticale descendante, le signe du Poids changerait en fonction de la définition géométrique).
5. QCM : 30 questions
6. Fiches d'expériences
Pour les enseignants et pour préparer les travaux pratiques.
Mouvement sur plan horizontal
Identification
Partie
Physique
Unité
Les Lois de Newton et la Cinématique
Titre
Étude dynamique d'un corps tiré sur un plan horizontal rugueux
Durée
30 minutes
Cadre pédagogique
Objectifs de l'expérience
Précautions et orientations
Conseils techniques
Faire le bilan rigoureux des forces extérieures.
Appliquer la 2ème loi de Newton (PFD).
Déterminer l'intensité de la tension et l'accélération.
Représenter correctement le vecteur force de frottement (opposé au mouvement).
Faire attention aux signes lors de la projection.
Isoler clairement le système avant de commencer.
Choisir un axe $(Ox)$ parallèle à la piste dans le sens du mouvement.
Dispositif expérimental
Montage expérimental
Bilan des forces : Poids $\vec{P}$, Réaction $\vec{R}$ (frottement $\vec{f}$), Tension $\vec{T}$.
Matériel et Données
Corps (S) de masse $m = 2 \text{ kg}$, fil de traction incliné ($\alpha = 30^\circ$), piste rugueuse ($f = 3 \text{ N}$), accéléromètre ($a = 1,5 \text{ m/s}^2$).
Déroulement et exploitation
Étapes expérimentales
Questions de l'activité
Résultats attendus
Réponses & Conclusions
1. Définir le système et inventorier toutes les forces en présence.
1. Faire le bilan des forces et les représenter sur un schéma.
Identification vectorielle précise de l'action de la Terre, de la piste et du fil.
Poids $\vec{P}$, Réaction $\vec{R}$ (inclinée vers l'arrière car frottements), Tension $\vec{T}$.
2. Énoncer le PFD et le projeter sur l'axe du mouvement $(Ox)$.
2. Établir l'expression de l'accélération $a$ en fonction de $T, f, m$ et $\alpha$.
Obtention d'une relation scalaire liant la cinématique et la dynamique.
L'application de la deuxième loi de Newton, combinée à une projection orthogonale rigoureuse sur l'axe du mouvement, permet de relier la cause du mouvement (les forces de traction et de frottement) à son effet cinématique (l'accélération du système).
Questions d'évaluation
Q1. Comment représenter le vecteur réaction $\vec{R}$ s'il n'y avait aucun frottement ?
Q2. Que devient l'accélération si la composante motrice $T \cos\alpha$ est inférieure au frottement $f$ ?
Q3. Pourquoi est-il souvent utile de projeter également les forces sur l'axe vertical $(Oy)$ ?
Descente sur un plan incliné
Identification
Partie
Physique
Unité
Les Lois de Newton et la Cinématique
Titre
Étude de l'accélération et de la vitesse sur un plan incliné sans frottement
Durée
30 minutes
Cadre pédagogique
Objectifs de l'expérience
Précautions et orientations
Conseils techniques
Démontrer l'indépendance de l'accélération par rapport à la masse.
Établir les équations horaires d'un MRUV.
Utiliser la relation de vitesse indépendante du temps.
Ne pas confondre l'angle d'inclinaison $\beta$ avec d'autres angles géométriques.
L'accélération est strictement orientée vers le bas de la pente.
Placer judicieusement l'axe $(Ox)$ : parallèle au plan et orienté vers le bas.
L'absence de frottement simplifie la projection de $\vec{R}$.
Dispositif expérimental
Montage expérimental
La projection du Poids sur l'axe du mouvement est le moteur exclusif de la descente.
Matériel et Données
Skieur de masse $m = 80 \text{ kg}$, piste sans frottement inclinée d'un angle $\beta = 20^\circ$, longueur $L = 100 \text{ m}$. $g = 9,8 \text{ m/s}^2$.
Déroulement et exploitation
Étapes expérimentales
Questions de l'activité
Résultats attendus
Réponses & Conclusions
1. Isoler le système et projeter les forces sur l'axe du mouvement.
1. Appliquer le PFD pour démontrer que l'accélération $a$ est indépendante de $m$.
La masse s'annule de part et d'autre de l'équation.
$P_x + R_x = ma \implies mg\sin\beta + 0 = ma$. On simplifie : $a = g\sin\beta$.
2. Établir l'équation cinématique régissant la position en intégrant $a(t)$.
2. Écrire l'équation horaire $x(t)$ pour une piste de $100 \text{ m}$.
3. Déterminer la vitesse au bas de la piste par calcul direct.
3. Calculer la vitesse finale du skieur au bas de la piste.
Vitesse élevée atteinte rapidement grâce à la gravité.
On utilise $v_f^2 - v_0^2 = 2a\Delta x \implies v_f = \sqrt{2 \times 3,35 \times 100} \approx \mathbf{25,88 \text{ m/s}}$.
Bilan et évaluation
Bilan de l'expérience
En l'absence de frottements aérodynamiques et solides, l'accélération d'un mobile glissant sur un plan incliné est une constante qui ne dépend que de l'inclinaison de la pente et de l'intensité de la pesanteur. La chute est uniformément variée.
Questions d'évaluation
Q1. Que devient l'expression de l'accélération si l'angle $\beta$ atteint $90^\circ$ ?
Q2. Pourquoi la masse du skieur n'intervient-elle pas dans le calcul de sa vitesse finale ?
Q3. Dans un cas réel avec frottements, l'équation $a = g\sin\beta$ resterait-elle valide ?
Mouvement sur une piste circulaire
Identification
Partie
Physique
Unité
Les Lois de Newton et la Cinématique
Titre
Analyse dynamique dans le repère de Frenet
Durée
35 minutes
Cadre pédagogique
Objectifs de l'expérience
Précautions et orientations
Conseils techniques
Appliquer le PFD dans le repère mobile de Frenet.
Projeter les forces sur le vecteur normal $\vec{n}$.
Déterminer l'expression de la réaction $\vec{R}$ sur un trajet courbe.
Bien repérer l'angle $\theta$ par rapport à l'axe vertical.
Attention au sens des vecteurs : $\vec{n}$ est toujours dirigé vers le centre de courbure.
Mémoriser l'expression fondamentale de l'accélération normale : $a_n = v^2/r$.
Faire un schéma clair indiquant les axes tangentiel et normal.
Dispositif expérimental
Montage expérimental
L'utilisation de la base de Frenet simplifie l'étude des mouvements courbes.
Matériel et Données
Chariot assimilé à un point matériel $M$ de masse $m$, piste circulaire verticale lisse (sans frottement) de rayon $r$, angle de repérage $\theta$.
Déroulement et exploitation
Étapes expérimentales
Questions de l'activité
Résultats attendus
Réponses & Conclusions
1. Effectuer le bilan des forces et appliquer formellement la 2ème loi de Newton.
1. Énoncer la loi appliquée au chariot sur la piste circulaire.
Égalité vectorielle entre les forces extérieures et $m\vec{a}$.
Système = {Chariot}. Forces : $\vec{P}$ et $\vec{R}$. $\vec{P} + \vec{R} = m\vec{a}$.
2. Projeter l'équation vectorielle sur l'axe normal du repère de Frenet.
2. Trouver l'expression de la réaction $\vec{R}$ en fonction de $m, g, v, r, \theta$.
Isolation de l'intensité de la réaction $R$.
$P_n + R_n = m a_n \implies mg\cos\theta + R = m(v^2/r)$. $R = m(v^2/r - g\cos\theta)$.
Bilan et évaluation
Bilan de l'expérience
La base de Frenet est l'outil mathématique par excellence pour analyser un mouvement circulaire ou curviligne. La projection sur la composante normale démontre que la réaction d'une piste circulaire n'est pas constante : elle dépend fortement de la position angulaire et du carré de la vitesse du mobile.
Questions d'évaluation
Q1. Quelle est l'expression de l'accélération tangentielle $a_t$ dans ce repère de Frenet ?
Q2. Que se passerait-il physiquement si la valeur de $R$ calculée devenait négative ?
Q3. En quel point précis de la piste circulaire la réaction $R$ atteint-elle sa valeur maximale ?
7. Documents à télécharger
Supports imprimables : activités, exercices et figures