Les supports didactiques imprimés de la leçon : Étude Énergétique des Oscillateurs Mécaniques
Activités de la leçon
Document : Situation de départ
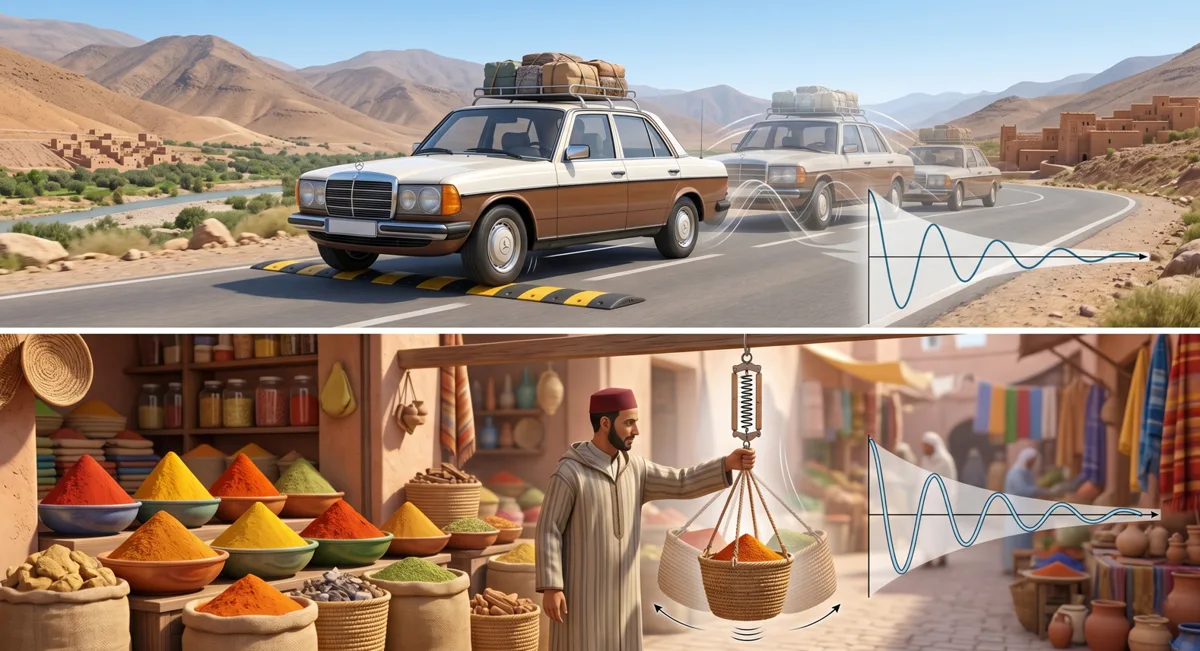
Oscillations amorties dans la vie quotidienne : du transport en montagne au pesage au souk.
Lors d'un voyage en Grand Taxi sur une route sinueuse du Haut Atlas, le véhicule subit des oscillations verticales après avoir franchi un dos d'âne. Les passagers remarquent que ces oscillations finissent par s'atténuer progressivement. Parallèlement, chez un marchand d'épices au souk, un peson à ressort est utilisé pour peser un panier. Lorsqu'on lâche le panier brutalement, celui-ci oscille de haut en bas autour de sa position d'équilibre avant de s'arrêter.
Problème : Quelle est l'origine de l'énergie cinétique du panier au début ? Où cette énergie disparait-elle lorsque le mouvement s'arrête ? Pourquoi les amortisseurs du taxi s'échauffent-ils après un long trajet sur route dégradée ?
Exercices d'application
Exercice 1 : Étude Énergétique d'un Oscillateur Mécanique (Système Solide-Ressort)
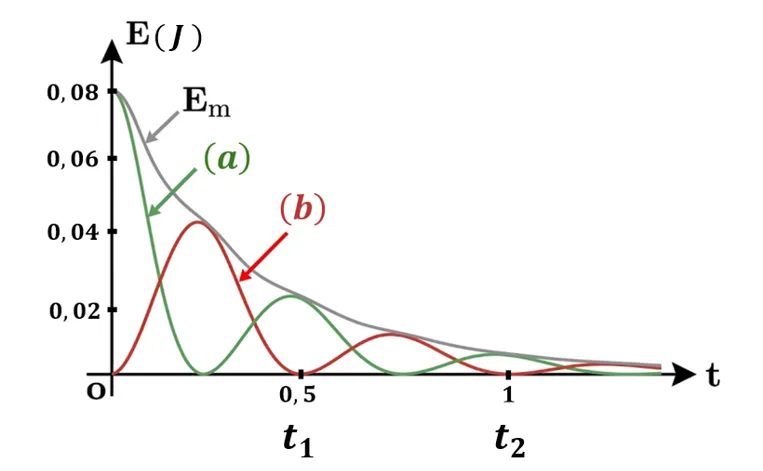
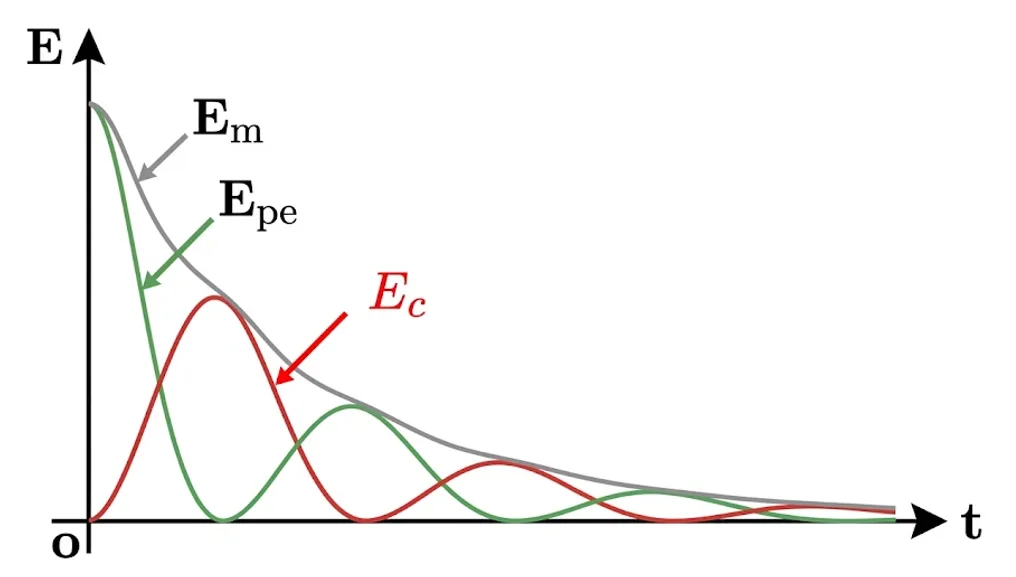
Variation des énergies $E_c$, $E_{pe}$ et $E_m$ en fonction du temps pour un pendule élastique amorti.
Un pendule élastique est constitué d'un solide (S) de masse $m = 250 \text{ g}$ fixé à un ressort à spires non jointives, de masse négligeable et de raideur $K = 10 \text{ N/m}$. Le solide peut glisser en effectuant un mouvement oscillatoire autour de sa position d'équilibre le long d'une tige horizontale. On étudie le mouvement du centre d'inertie G du solide sur l'axe Ox d'un repère orthonormé lié à un référentiel terrestre supposé Galiléen $R(O,\vec{i},\vec{j},\vec{k})$.
La position de G est repérée par l'abscisse $x$. L'origine O du repère coïncide avec la position de G à l'équilibre. Les forces de frottement sont modélisées par une force unique $\vec{f} = -\mu \cdot \vec{v}$ où $\mu$ est une constante positive et $\vec{v}$ le vecteur vitesse de G.
Le document ci-dessous représente les variations de l'énergie cinétique $E_c$, de l'énergie potentielle élastique $E_{pe}$ et de l'énergie mécanique $E_m$ au cours du temps.
Questions :
1 En utilisant le document graphique, déterminer la pseudo-période $T$ des oscillations, la comparer à la période propre $T_0$.
2 Identifier les courbes (a) et (b) en justifiant votre réponse.
3 Justifier la non-conservation de l'énergie mécanique $E_m$ de l'oscillateur.
4 Déterminer la valeur de la vitesse du centre d'inertie G, $v_G$, aux instants $t_1$ et $t_2$. Justifier.
5 En déduire l'intensité de la force de frottement $f$ à ces mêmes instants $t_1$ et $t_2$.
6 Justifier la forme "en escalier" de la courbe de l'énergie mécanique $E_m$.
7 Calculer la perte d'énergie mécanique $\Delta E_m$ entre les instants $t_1$ et $t_2$.
Exercice 2 : Étude Énergétique d'un Pendule Pesant
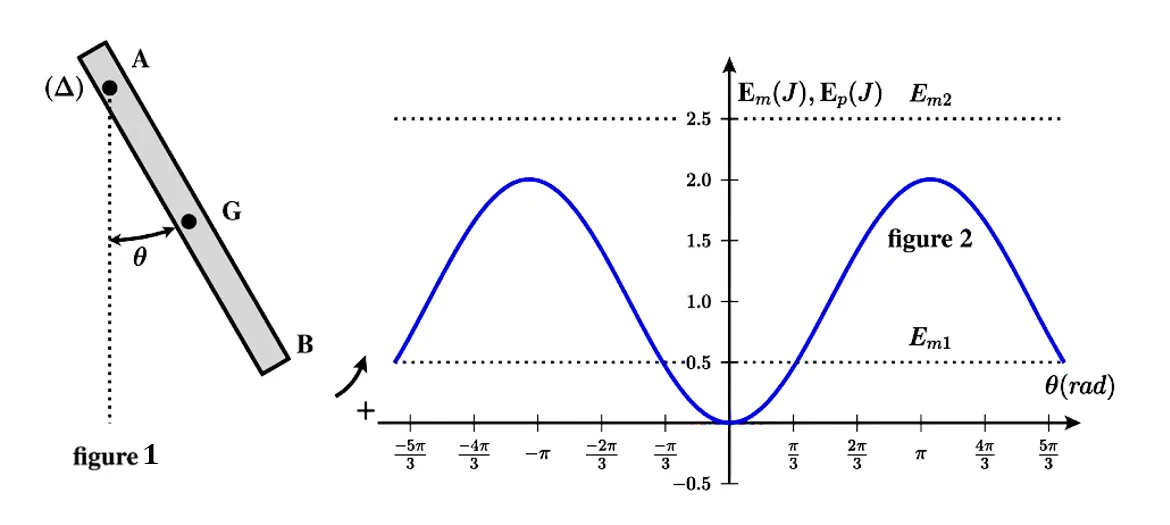
Schéma du pendule pesant (gauche) et évolution des énergies $E_m$ et $E_p$ en fonction de l'angle $\theta$ (droite).
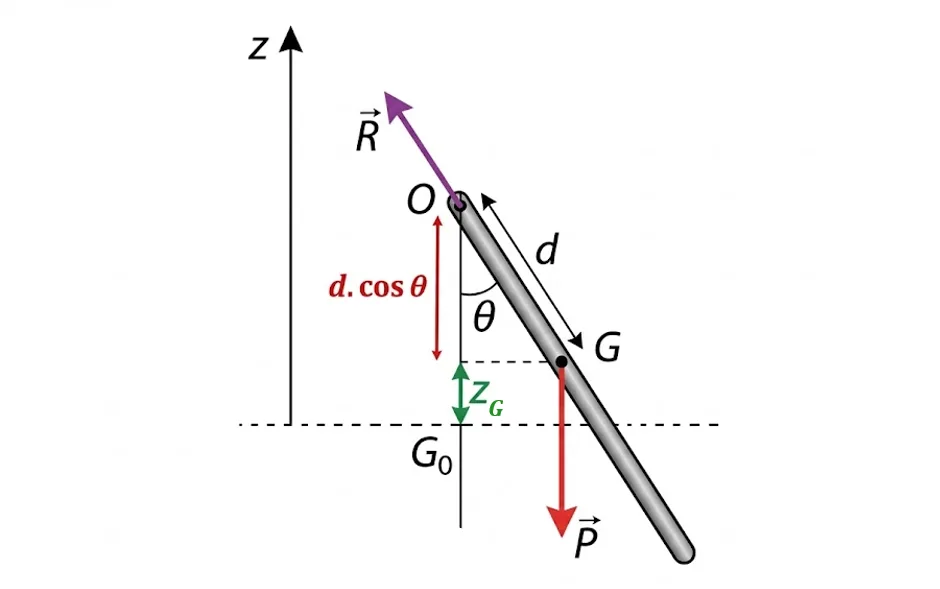
On considère un pendule pesant effectuant des oscillations libres avec des frottements négligeables. Le pendule étudié est une tige homogène AB, de masse $m$ et de longueur $l = 60,0 \text{ cm}$, pouvant tourner dans un plan vertical autour d'un axe horizontal $(\Delta)$ fixe passant par son extrémité A.
Le moment d'inertie de la tige par rapport à l'axe $(\Delta)$ est $J_\Delta = \frac{1}{3} m l^2$.
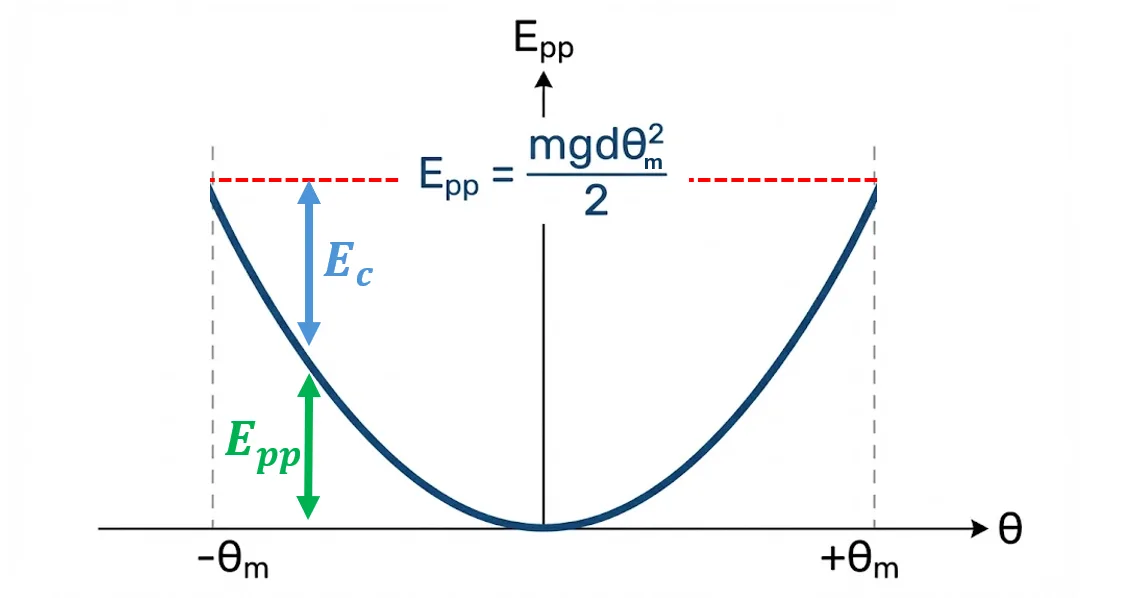
On étudie le mouvement du pendule dans un repère lié au référentiel terrestre supposé Galiléen. On repère à chaque instant la position du pendule par l'abscisse angulaire $\theta$, qui est l'angle que forme la tige avec la verticale passant par son centre de gravité $G_0$ à l'équilibre. On choisit $E_{pp} = 0$ dans le plan horizontal passant par G à l'équilibre. On prend $g = 9,80 \text{ m/s}^2$. On admet pour les petites oscillations l'approximation : $\cos\theta \approx 1 - \frac{\theta^2}{2}$.
Questions :
1 Montrer que l'expression de l'énergie potentielle de pesanteur $E_{pp}$ de la tige peut s'écrire sous la forme : $E_{pp} = m \cdot g \cdot \frac{l}{2} \cdot (1 - \cos\theta)$.
2 Écrire, dans le cas des petites oscillations, l'expression de l'énergie mécanique $E_m$ de la tige à l'instant $t$, en fonction de $m$, $l$, $g$, $\theta$ et $\dot{\theta}$.
3 En déduire l'équation différentielle du mouvement vérifiée par l'abscisse angulaire $\theta$ dans le cas des petites oscillations, en utilisant la conservation de l'énergie.
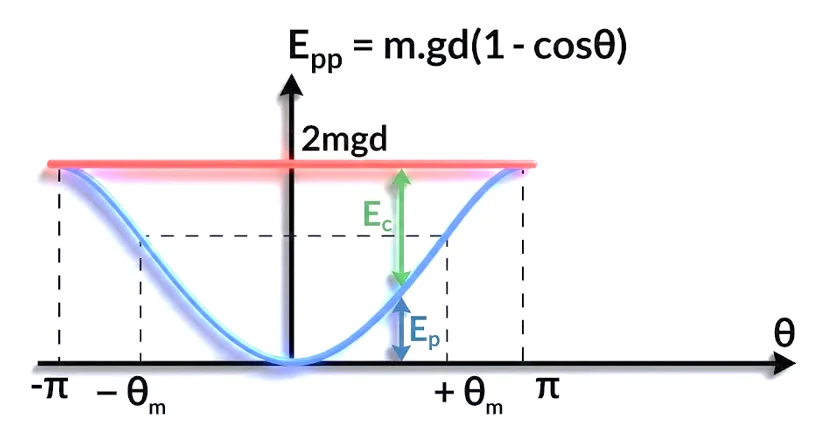
4 À partir de la position d'équilibre stable, on lance la tige avec une vitesse initiale qui lui fournit une énergie mécanique $E_m$. Le graphe de la figure 2 donne l'évolution de l'énergie potentielle $E_{pp}$ en fonction de $\theta$ (courbe bleue). Les droites en pointillés correspondent à l'énergie mécanique dans deux expériences différentes : $E_{m1}$ et $E_{m2}$. Déterminer la nature du mouvement de la tige AB dans chaque expérience.
5 Déterminer graphiquement la valeur maximale de l'abscisse angulaire du pendule ($\theta_{max}$) dans l'expérience 1.
6 En déduire la valeur de la masse $m$ de la tige (en utilisant les données de l'expérience 1).
7 Au cours de l'expérience 2, l'énergie cinétique de la tige varie entre deux valeurs extrêmes $E_{c,min}$ et $E_{c,max}$. Déterminer graphiquement ces deux valeurs.
Exercice 3 : Étude Énergétique d'un Pendule de Torsion
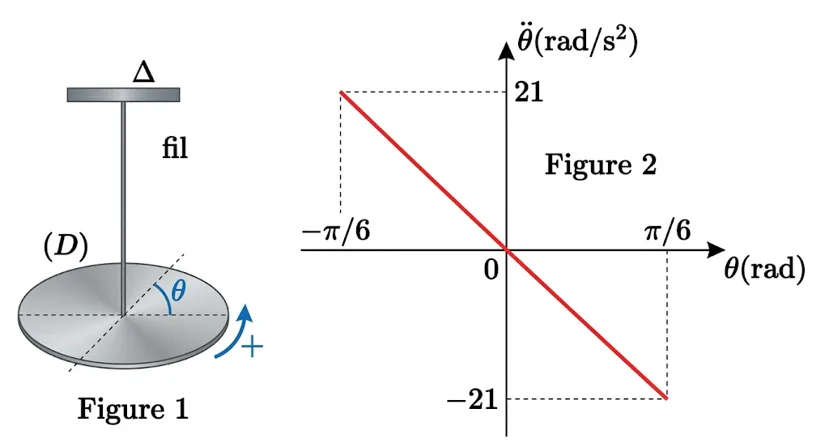
Schéma du pendule de torsion et graphe de l'accélération angulaire $\ddot{\theta}$ en fonction de l'élongation $\theta$.
On considère un pendule de torsion constitué d'un disque (D) homogène de rayon $r = 10 \text{ cm}$ horizontal, suspendu en son centre O à l'extrémité inférieure d'un fil métallique de masse négligeable et de constante de torsion $C$. L'extrémité supérieure du fil est reliée à un support fixe. Le disque peut tourner autour de l'axe vertical $(\Delta)$ matérialisé par le fil. Le fil exerce sur le disque un couple de rappel de torsion de moment $M_c = -C \cdot \theta$.
Le moment d'inertie du disque par rapport à l'axe $(\Delta)$ est $J_\Delta = 9 \times 10^{-3} \text{ kg.m}^2$. L'état de référence de l'énergie potentielle de torsion est la position d'équilibre ($E_{pt} = 0$ pour $\theta = 0$).
On fait tourner le système d'un angle $\theta_m$ et on l'abandonne sans vitesse initiale. La figure 2 représente la variation de l'accélération angulaire $\ddot{\theta}$ en fonction de l'abscisse angulaire $\theta$.
Questions :
1 À partir d'une étude énergétique, établir l'équation différentielle du mouvement du disque. (On suppose l'absence de frottements).
2 Exprimer la relation théorique entre l'accélération angulaire $\ddot{\theta}$ et l'abscisse angulaire $\theta$.
3 Déterminer à partir de la courbe (figure 2), la valeur de l'amplitude du mouvement $\theta_m$.
4 En exploitant la courbe (figure 2), calculer le coefficient directeur de la droite représentée.
5 Déduire de ce qui précède la valeur de la période propre $T_0$ du mouvement oscillatoire. (On prendra $\pi^2 \approx 10$).
6 En déduire la valeur de la constante de torsion $C$ du fil.
7 Calculer la valeur de l'énergie mécanique $E_m$ de ce système.
Exercice 4 : Étude dynamique et énergétique du pendule élastique
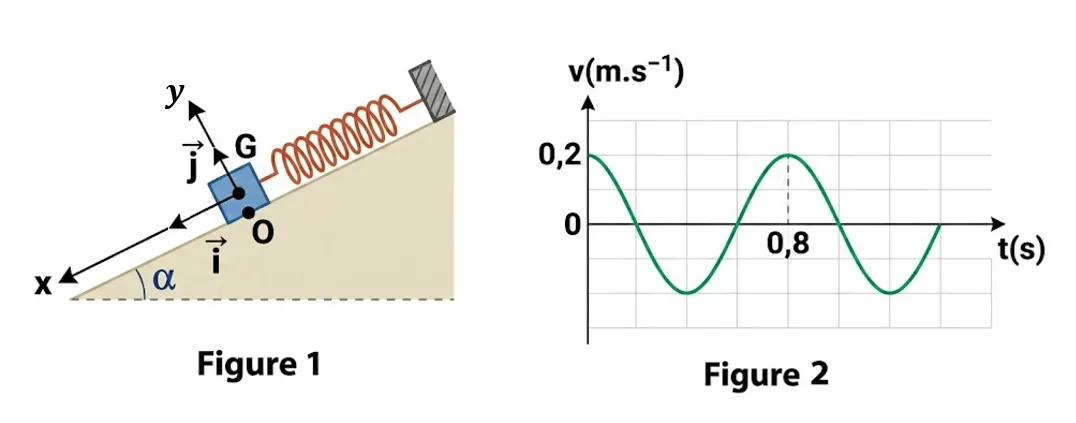
Schéma du dispositif expérimental et évolution de la vitesse $v(t)$.
Le pendule élastique étudié est constitué d'un solide (S), de centre d'inertie G et de masse $m = 200 \text{ g}$, attaché à l'extrémité d'un ressort à spires non jointives, de masse négligeable et de raideur $K$. L'autre extrémité du ressort est fixée à un support fixe.
Le solide (S) peut glisser sans frottement sur la ligne de plus grande pente d'un plan incliné d'un angle $\alpha = 30^\circ$ par rapport au plan horizontal (fig.1).
On étudie le mouvement du centre d'inertie G dans le repère orthonormé $R(O; \vec{i}; \vec{j})$ lié au référentiel terrestre considéré comme galiléen. On repère la position de G à un instant $t$ par l'abscisse $x$ sur l'axe $(O; \vec{i})$.
A l'équilibre, G est confondu avec l'origine O du repère (fig.1). On prendra $\pi^2 = 10$ et $g = 10 \text{ m.s}^{-2}$.
Questions :
1 Déterminer, à l'équilibre, l'expression de l'allongement $\Delta l_e$ du ressort en fonction de $K$, $m$, $\alpha$ et $g$ l'intensité de la pesanteur.
2 On écarte (S) de sa position d'équilibre, puis on l'abandonne à $t = 0$ avec une vitesse initiale $\vec{v}_0 = v_0.\vec{i}$. En appliquant la deuxième loi de Newton, trouver l'équation différentielle du mouvement du centre d'inertie G.
3 La solution de l'équation différentielle s'écrit sous la forme : $x(t) = x_m.\cos\left(\frac{2\pi}{T_0}t + \varphi\right)$. En exploitant la courbe de la vitesse (Fig 2), trouver la valeur de la raideur $K$, de l'amplitude $x_m$ et de la phase $\varphi$.
4 On choisit comme référence de l'énergie potentielle de pesanteur le plan horizontal auquel appartient G à l'équilibre : $E_{pp}(O) = 0$ et comme référence de l'énergie potentielle élastique l'état où le ressort n'est pas déformé. Trouver, à un instant $t$, l'expression de l'énergie potentielle élastique $E_{pe}$ en fonction de $K$, $\Delta l_e$ et $x$.
5 Trouver, à un instant $t$, l'expression de l'énergie potentielle de pesanteur $E_{pp}$ en fonction de $m$, $g$, $\alpha$ et $x$.
6 Montrer que l'expression numérique de l'énergie mécanique s'écrit : $E_m = E_c + 6,25 x^2 + 0,04$. Calculer sa valeur.
7 En réalité, les frottements ne sont pas négligeables et l'amplitude des oscillations diminue de $1 \text{ cm}$ pendant la première période. Calculer la variation de l'énergie mécanique de l'oscillateur au cours de cette durée.
Exercice 5 : Mouvement d'un système (solide - ressort)
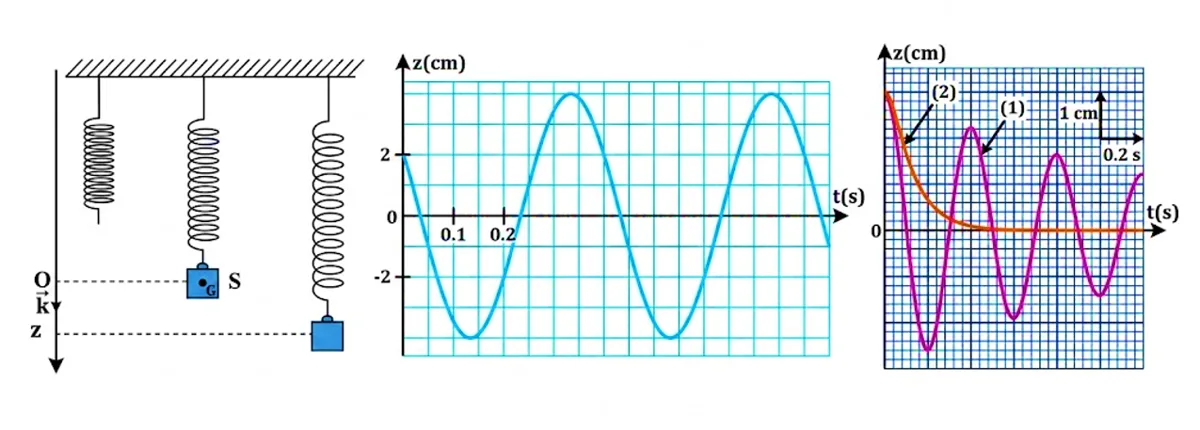
Schéma de l'oscillateur vertical et diagrammes des mouvements avec et sans frottements.
Un oscillateur mécanique vertical est constitué d'un corps solide S de masse $m = 200 \text{ g}$ et d'un ressort à spires non jointives de masse négligeable et de raideur $K$. L'une des extrémités du ressort est fixée à un support fixe et l'autre extrémité est liée au solide S.
On se propose d'étudier le mouvement du centre d'inertie G du solide S dans un repère $R(O, \vec{k})$ lié à un référentiel terrestre supposé galiléen. L'axe $(O, \vec{k})$ est orienté vers le bas.
On repère la position de G à un instant $t$ par la côte $z$. A l'équilibre, G est confondu avec l'origine O du repère. On prendra $\pi^2 = 10$.
Questions :
1Frottements négligeables : Déterminer, à l'équilibre, l'allongement $\Delta l_0$ du ressort en fonction de $m$, $K$ et de l'intensité de la pesanteur $g$.
2 Établir l'équation différentielle vérifiée par la côte $z$ du centre d'inertie G.
3 La solution de cette équation s'écrit $z(t) = z_m \cos\left(\frac{2\pi}{T_0}t + \varphi\right)$. En exploitant la courbe de la figure 2 (oscillations libres), déterminer la valeur de la raideur $K$.
4 Déterminer la valeur de la vitesse initiale $V_{0z}$ communiquée au solide à $t=0$.
5Frottements non négligeables : On réalise deux expériences en plongeant l'oscillateur dans deux liquides différents. Associer à chaque courbe (1) et (2) le régime d'amortissement correspondant.
6 On choisit le plan horizontal passant par O comme état de référence de l'énergie potentielle de pesanteur ($E_{pp}=0$) et l'état où le ressort est non déformé comme référence de l'énergie potentielle élastique ($E_{pe}=0$). Trouver l'expression de l'énergie potentielle $E_p = E_{pp} + E_{pe}$ en fonction de $K$, $z$ et $\Delta l_0'$ (l'allongement à l'équilibre dans le liquide).
7 Pour les oscillations correspondant à la courbe (1), calculer la variation de l'énergie mécanique de l'oscillateur entre les instants $t_1 = 0$ et $t_2 = 0,4 \text{ s}$.
FIGURES de la leçon
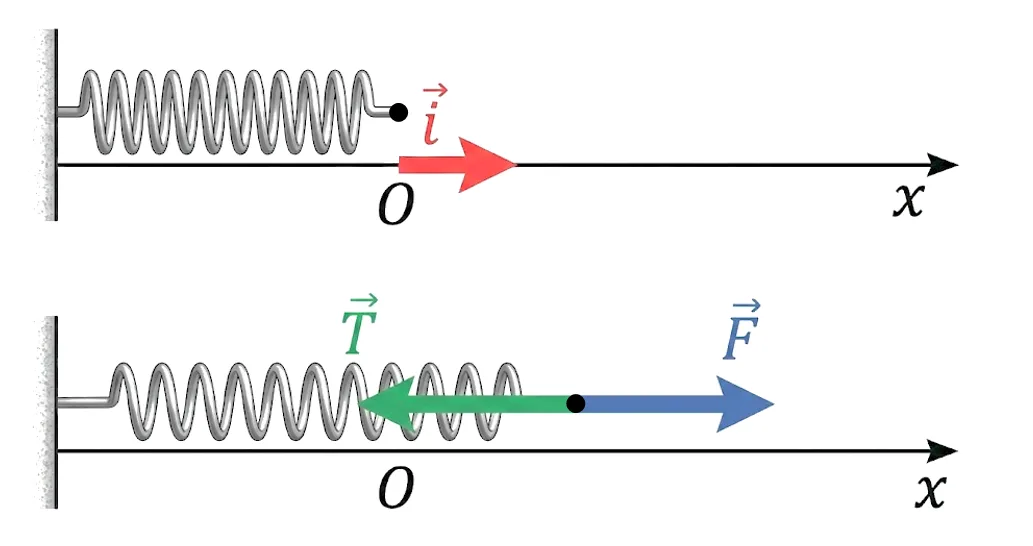
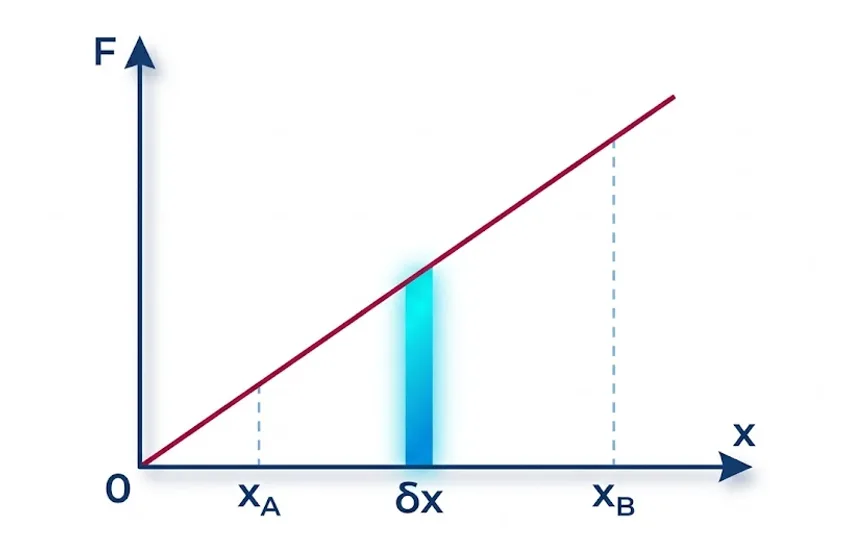
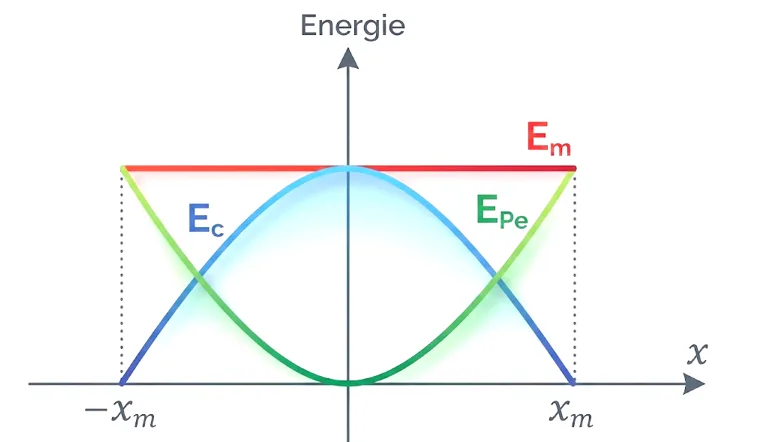
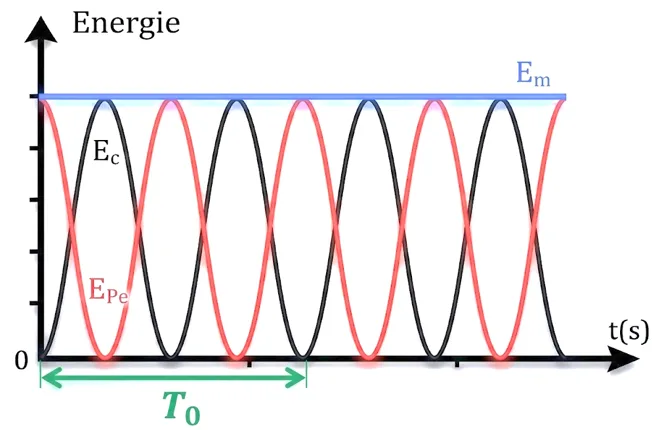
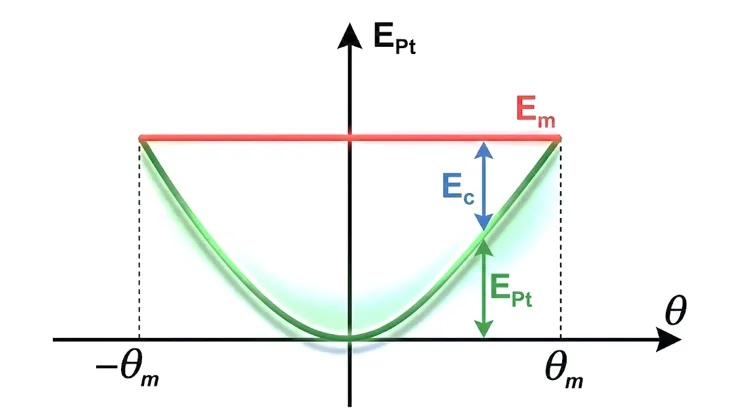
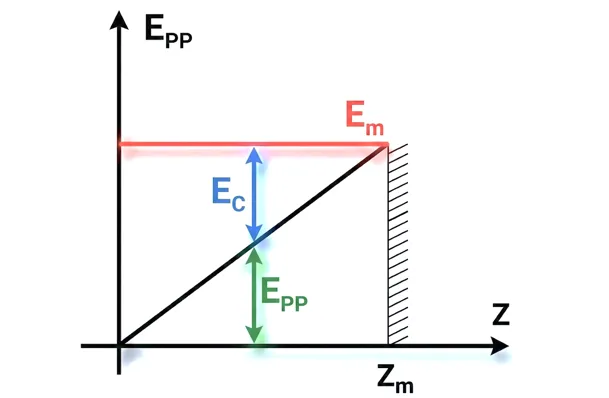
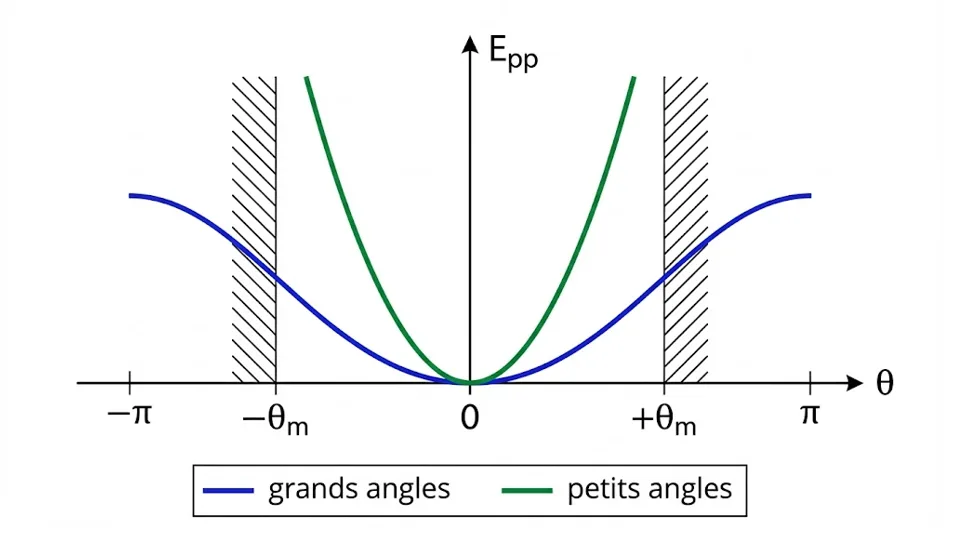
La force extérieure et la force de rappel s'opposent lors de l'étirement du ressort.La force de rappel est proportionnelle à l'allongement $x$. L'aire sous la courbe représente le travail.Les diagrammes d'énergie (Ec, Epe, Em) en fonction de l'abscisse x (paraboles inversées).En l'absence de frottements, l'énergie mécanique $E_m$ reste strictement constante au cours du temps.Régime pseudo-périodique : l'enveloppe de l'énergie mécanique diminue exponentiellement au fil des oscillations.Les diagrammes d'énergie pour le pendule de torsion suivent le même profil parabolique en fonction de $\theta$.Le pendule pesant est soumis à son Poids et à la réaction de l'axe de rotation.L'énergie potentielle de pesanteur croît linéairement avec l'altitude $z_G$.Graphe $E_{pp}(\theta)$ pour de grandes amplitudes, la courbe n'est pas parabolique.Aux faibles amplitudes, la courbe d'énergie potentielle se superpose à une parabole parfaite.Diagramme d'énergie dans le Cas des grands angles et des petits angles.